 English
 Chinese
 Spanish
 Japanese
 Korean

Dieser Artikel beschreibt, wie Benutzer der OXTS RT-Serie GNSS/INS die korrekten Konfigurations-, Initialisierungs- und Aufwärmschritte befolgen können, um die Genauigkeit der RT-Serienprodukte voll auszuschöpfen.
Ob Sie Fahrdynamik- oder ADAS-Tests auf einem Prüfgelände (wie einer offenen Teststrecke oder einer geschlossenen Straße mit guten GNSS-Bedingungen) durchführen oder an Vermessungs- und Kartierungsprojekten arbeiten (wie z. B. straßengebundener Mobilvermessung oder LiDAR-Vermessung), die hier beschriebene empfohlene Vorgehensweise für die RT-Serie hilft Ihnen, die zuverlässigsten Daten zu erzielen und gibt Ihnen Vertrauen bei der Verwendung unserer Geräte.
Alle Erklärungen in diesem Artikel basieren auf dem Flaggschiffprodukt von OXTS. RT3000 v4. Benutzer anderer Modelle können sich ebenfalls auf diese Anleitung beziehen, und wir werden alle Schritte vermerken, bei denen Unterschiede bestehen.
1) Hardware-Installation
a. IMU-Orientierung
Die RT-Einheit (die rote Box) sollte normalerweise flach und ausgerichtet installiert werden, wobei der Fehlstellungswinkel zum Koordinatensystem des Fahrzeugs innerhalb von 5° gehalten werden sollte. In diesem Fall müssen Sie nur die Richtung in der angeben IMU-Ausrichtung Schnittstelle, da der nachfolgende Aufwärmprozess diesen Fehler vollständig beheben kann.

Wenn es nicht möglich ist, es flach zu montieren, verwenden Sie ein Smartphone-Wasserwaagen-Tool, um den ungefähren Winkel zu messen, ticken Genaue Winkel angeben, Geben Sie die Werte ein und prüfen Sie, ob das Bild auf der rechten Seite die tatsächliche Ausrichtung wiedergibt. Der Fehler sollte ebenfalls innerhalb von 5° bleiben.

b. Stabilität der IMU-Befestigung
Es ist unerlässlich, dass keine Relativbewegung zwischen der RT-Einheit und dem Fahrzeug besteht. Um dies zu überprüfen, schütteln Sie das Gerät entlang der drei translatorischen und der drei rotatorischen Achsen – in allen sechs Richtungen sollte sich das Gerät solide anfühlen, ohne Spiel.
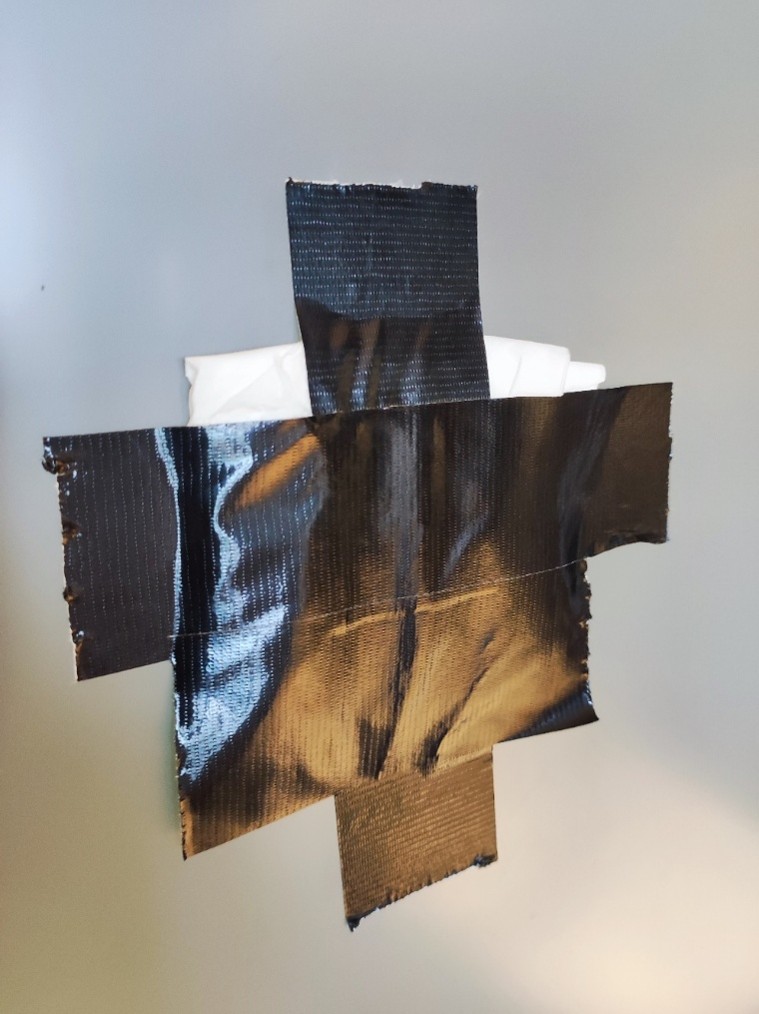
Bei Fahrzeugen ohne Schiebedach hält die RT Strebe die Einheit gut. Bei Fahrzeugen mit Schiebedach bringen Sie im Vorfeld geeignetes Klebeband auf der Glasoberfläche an (und legen Sie bei Bedarf Taschentücher darunter), um eine stabile Auflage für den oberen Kontaktpunkt der RT Strebe zu schaffen.
c. Korrekte Dual-Antennenkonfiguration
Zwei Antennen sind entscheidend für die stabile Ausrichtung bei niedrigen Geschwindigkeiten, und wir empfehlen die durchgängige Verwendung von zwei Antennen. Stellen Sie sicher, dass die Antennen nicht an die falschen Anschlüsse angeschlossen sind. Ein nützlicher Tipp ist, beide Enden jedes Antennenkabels mit passendem farbigem Klebeband zu markieren.

d. Geeignete Massefläche
Verwenden Sie für Fahrzeuge mit Glasdach geeignete Antennen-Masseflächen, um GNSS-Mehrwegeffekte im Innenraum zu vermeiden, wie nachstehend dargestellt:

e. Antennenplatzierung und -abstand
Antennen sollten am höchsten Punkt des Fahrzeugs montiert werden, mit minimalen Hindernissen dazwischen (z.B. keine Lidar-Einheiten). Je größer der Abstand, desto besser – idealerweise mindestens 1,5 m voneinander entfernt.
f. Stabile Stromversorgung
Stellen Sie eine stabile Stromversorgung von entweder 12 V oder 24 V bereit. Wenn Sie den Zigarettenanzünder des Autos verwenden, stellen Sie sicher, dass die Funktionen Start-Stopp (bei Verbrennerfahrzeugen) oder die Stromabschaltung bei Fahrerentfernung (bei Elektrofahrzeugen) deaktiviert sind. Wenn Sie unsicher sind, können Sie die FTP-Protokolle des Geräts auf RD-Einträge überprüfen. Mehrere RDs in kurzer Zeit weisen darauf hin, dass das Gerät wiederholt ein- und ausgeschaltet wurde, was auf eine instabile Stromquelle hindeutet.
2) Wichtige Softwareeinstellungen
a. Messschwerpunkt und Methode
Stellen Sie die folgende Genauigkeit für Messungen sicher:
- Doppelantennen-Abstandsgenauigkeit: innerhalb 0,5 cm
- Lateralversatz und Längsschlupf: innerhalb 10 cm
- Weitere Abstandsparameter: innerhalb 10 cm
Praktische Tipps:
- Dual-Antennen-Abstand: direkt von den Antennenanschlüssen mit einem Maßband messen.
- RT-zu-Boden: Messung vom RT-Referenzpunkt bis zum Fahrzeugboden, dann Höhe von Boden zu Boden addieren.
- Antenne-zu-IMU: Höhe direkt bis zum Dach messen; für Längs- und Querentfernungen Referenzpunkte der Fahrzeugprojektion verwenden.
b. Seiten- und Längsschlupfeinstellung
Diese Einstellungen müssen vorgenommen werden. Sie helfen dem RT, die tatsächliche Ausrichtung des Fahrzeugs zu berechnen, was für Fahrversuche und bei der Verwendung des Geräts als Jäger bei ADAS-Tests unerlässlich ist.
c. GNSS-Steuerung
Für Teststreckenbenutzer wählen Sie in der aktuellen Version den Empfängermodus aus.

d. Initialisierungsgeschwindigkeit
Wir empfehlen, diesen Wert auf 5 m/s einzustellen. Hinweis: Wenn Sie nicht möchten, dass das Gerät bereits initialisiert wird, halten Sie die Fahrzeuggeschwindigkeit unterhalb dieses Schwellenwerts.

e. Ausgabeverlagerung
Die Wegstreckenausgabe ermöglicht es Benutzern, Zielpositionen zu berechnen, erhöht jedoch das Beschleunigungsrauschen (das durch Filterung reduziert, aber nicht vollständig eliminiert werden kann). Wir empfehlen, den 3D-Abstand unter 1,2 m zu halten.

Erwartete Navigationsanzeige-Indikatoren nach Einrichtung
- Satellitenanzahl: typischerweise 28–34. Im Empfangsmodus verfolgt der RT3000 v4 alle sichtbaren Satelliten aber nur die optimalsten benutzen. Wenn eine “0” angezeigt wird, prüfen Sie Dual-Antennen-Vorlage Unten links “An/OK” zum Bestätigen der Antennenanschlüsse.
- Nach erfolgreicher Anwendung von differentiellen Korrekturen sollte oben links RTK Integer angezeigt werden.
- Gerätestatus (rechte Seite) sollte "Bereit zur Initialisierung" anzeigen.

3) Initialisierung und Aufwärmphase
a. Initialisierung
Beschleunigen Sie auf einer geraden Strecke, bis die konfigurierte Initialisierungsgeschwindigkeit überschritten wird (normalerweise > 22 km/h).
b. Aufwärmen und Konfigurationsprüfung
Während des Aufwärmvorgangs führt das Gerät drei Hauptaufgaben aus:
- Kalibriert IMU-Skalierungsfaktoren und Bias (interne Parameter)
- Richtet den RT-Koordinatenrahmen am Fahrzeugkoordinatenrahmen aus
- Berechnet die genaue Position der IMU relativ zu den Antennen
c. Erforderliche Fahrzeugdynamik
- Fahren und die Acht ausführen

- Kreise mit konstanter Geschwindigkeit und abnehmendem Radius
- Geradlinige Beschleunigung und Bremsen > 30 km/h
- Slalom-Manöver
Dank der neuen IMU10-Technologie im RT3000 v4 sind nur 5 Minuten normaler Fahrdynamik erforderlich (keine aggressiven Manöver notwendig). Die Optimierung beginnt sofort nach der Initialisierung, fahren Sie also nach der Geradeausbeschleunigung direkt mit den Fahrmanövern fort.
Bei älteren Modellen (RT3000 v3, RT3003, RT3002) erfordert das Aufwärmen 15 Minuten und eine aggressivere Fahrweise.
d. So überprüfen Sie die Konfiguration
Prüfen Sie Leistung → Innovation Kurve

- Wenn es am Anfang stark schwankt, sind möglicherweise einige Konfigurationen falsch (z. B. Ausrichtung falsch konfiguriert, Messfehler oder vertauschte Antennen).

- Wenn Schwankungen unter bestimmten Dynamiken auftreten, aber innerhalb des grauen Bandes bleiben, wiederholen Sie diese Manöver, um die Mehrdeutigkeit zu reduzieren.
- Wenn die Kurve unter allen Dynamiken in der Nähe von Null konvergiert, ist das Aufwärmen erfolgreich. Überprüfen Sie auch die im roten Kasten markierten Parameter auf dem Leistung Bestätigungsbildschirm.

4) Optimierung der Konfiguration
Das Ziel der Optimierung ist es, die verbesserten Parameter in die Gerätekonfigurationsdatei zu schreiben. Der Vorgang ist so einfach wie das Klicken Weiter.

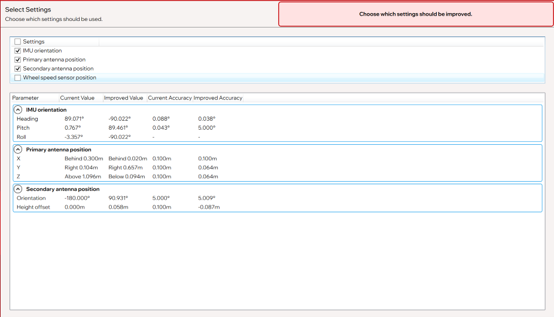
⚠️ For automotive testing: If no wheel speed sensor is connected, do not tick the wheel speed option. Once optimisation is complete, the device will reboot.
Ein Hinweis zu Ausrichtungseinstellungen
Sie stellen möglicherweise fest, dass die Optimierung Quer-, Nick- und/oder Gierwinkel erheblich verändert. Dies ist normal, da mehrere Kombinationen von Gier-, Nick- und Gierwinkeln derselben physischen Ausrichtung entsprechen können. Suchen Sie zur weiteren Information nach dem Begriff “Gimbal Lock”.”
5) Tests nach dem Aufwärmen
Nach Gerätehochlauf, Initialisierung und Aufheizphase wiederholen. Normale Anzeichen sind:
- Innovationskurve bleibt stabil
- Nach ca. 5 Minuten Dynamik:
- Schlupfversatz < 0.10
- Tonhöhenverschiebung < 0.05
- Genauigkeitsindikatoren liegen alle innerhalb der erwarteten Werte

Zu diesem Zeitpunkt misst das Gerät alle Daten mit höchstmöglicher Genauigkeit.
Zwei häufige Fragen
- Was ist, wenn das Gerät erheblich bewegt wurde?
Wir empfehlen, die Konfiguration von Grund auf neu zu starten. - Was, wenn das Gerät nur leicht bewegt wurde?
Gehe zu Erweiterte → Genauigkeit, Genauigkeit zurücksetzen und die Schritte in dieser Anleitung wiederholen.

6) RT-Serie bewährte Praktiken – Abschließende Hinweise
Diese Anleitung beschreibt den vollständigen Vorbereitungsworkflow der RT-Geräteserie, einschließlich Konfiguration, Initialisierung und Aufwärmphase. Diese Schritte werden manchmal übersehen, aber sie entscheiden oft über die endgültige Datengenauigkeit.
Für Nutzer in der Automobilprüfung stellen diese Operationen präzise Fahrzeugdynamik- und ADAS-Testergebnisse sicher. Für Nutzer in Vermessung und Kartierung garantieren sie hochwertige GNSS/INS-Trajektorien und zuverlässige Punktwolken-Daten.
Im gesamten Artikel haben wir versucht klarzumachen, was Sie in jedem Schritt erwarten können, damit Sie leicht überprüfen können, ob der Prozess korrekt ist – zum Beispiel:
- “Dieser Schritt sieht richtig aus
- “Dies deutet auf einen möglichen Fehler in einem früheren Schritt hin”
Sind diese Schritte erst einmal vertraut, nehmen sie nur wenig Zeit in Anspruch, bringen aber riesige Vorteile: ob beim Testen oder Kartieren, Sie erhalten verlässliche, kontrollierte und höchstgenaue Ergebnisse.
Wir empfehlen dringend allen RT-Benutzern, sich die Zeit zu nehmen, diese wichtigen Schritte zu befolgen und zu üben. Wenn Sie Fragen haben oder auf Situationen stoßen, die hier nicht behandelt werden, zögern Sie bitte nicht, Kontaktieren Sie uns.
Jeremy Li
Senior Customer Support Engineer, OXTS
RT3000 v4-Datenblatt herunterladen
Erfahren Sie mehr über unser Flaggschiff GNSS/INS, das RT3000 v4


