 English
 Chinese
 Spanish
 Japanese
 Korean

Trägheitsnavigationssysteme - warum sind sie für die mobile Kartierung mit LiDAR unerlässlich?
Dieser Artikel wurde von Iain Clarke, Senior Product Engineer bei OXTS, in Zusammenarbeit mit LiDAR-Nachrichten. Iain ist ein Experte für Trägheitsnavigation, Sensorfusion und fortschrittliche Lokalisierungstechnologien.
Eine Einführung in Trägheitsnavigationssysteme
Was ist ein INS?
Trägheitsnavigationssysteme (INS) sind zu einem wesentlichen Bestandteil vieler moderner Positionierungs-Workflows geworden, insbesondere wenn herkömmliche GNSS-Systeme nicht ausreichen. In diesem Abschnitt wird untersucht, warum INS eine wichtige Ergänzung zu Technologien wie LiDAR ist.
Ein INS ist ein Gerät, das mit Hilfe von Trägheitssensoren und hochentwickelten Algorithmen Position und Bewegung misst. Auf der grundlegendsten Ebene verwendet ein INS eine Technik, die als Koppelnavigation bekannt ist, um kontinuierlich abzuschätzen, wie sich ein Objekt bewegt hat, basierend auf seiner letzten bekannten Position und der Integration von Beschleunigungs- und Winkelgeschwindigkeitsmessungen seither. Diese Trägheitsmessungen weisen jedoch kleine Fehler auf, die bei der Integration zur Berechnung der Geschwindigkeiten zunehmen und sich bei der erneuten Integration zur Berechnung der Position weiter verschlimmern. Um das Fehlerwachstum einzuschränken, werden häufig zusätzliche Sensoren mit der Inertialmesseinheit (IMU) kombiniert. Einer der am häufigsten verwendeten Hilfssensoren ist GNSS.
Warum INS bei der mobilen Kartierung mit LiDAR wichtig ist
Der Hauptvorteil von LiDAR liegt in seiner Fähigkeit, räumliche Daten mit hoher Dichte und Genauigkeit schnell zu erfassen. Wenn jedoch ein LiDAR-Scanner auf einer beweglichen Plattform, wie z. B. einem Fahrzeug oder FlugzeugDie Genauigkeit dieser Daten hängt davon ab, wie genau die Position und Ausrichtung der Plattform aktualisiert werden. Hier kommt die hochpräzise Trägheitsnavigation ins Spiel.
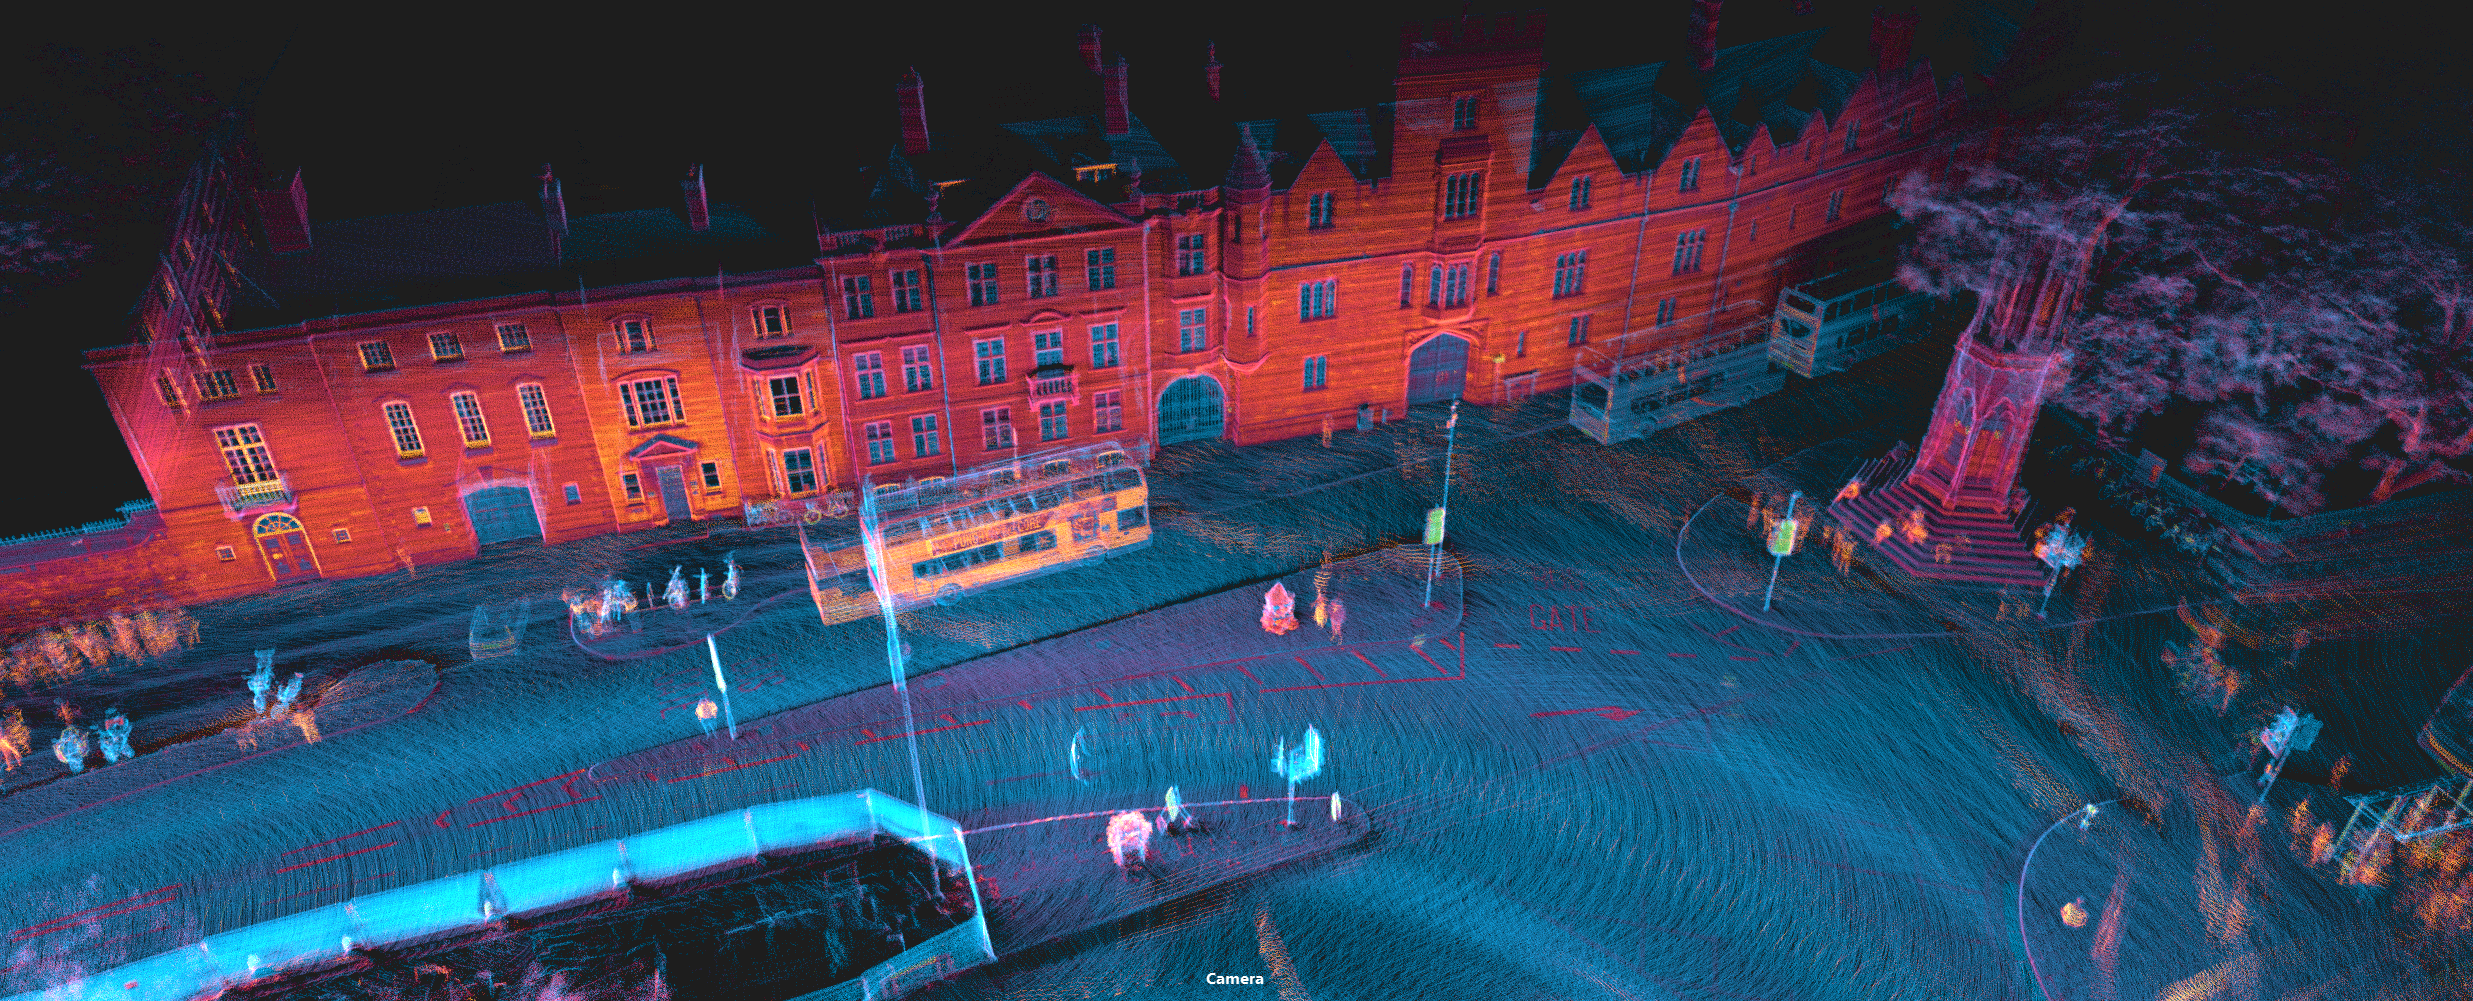
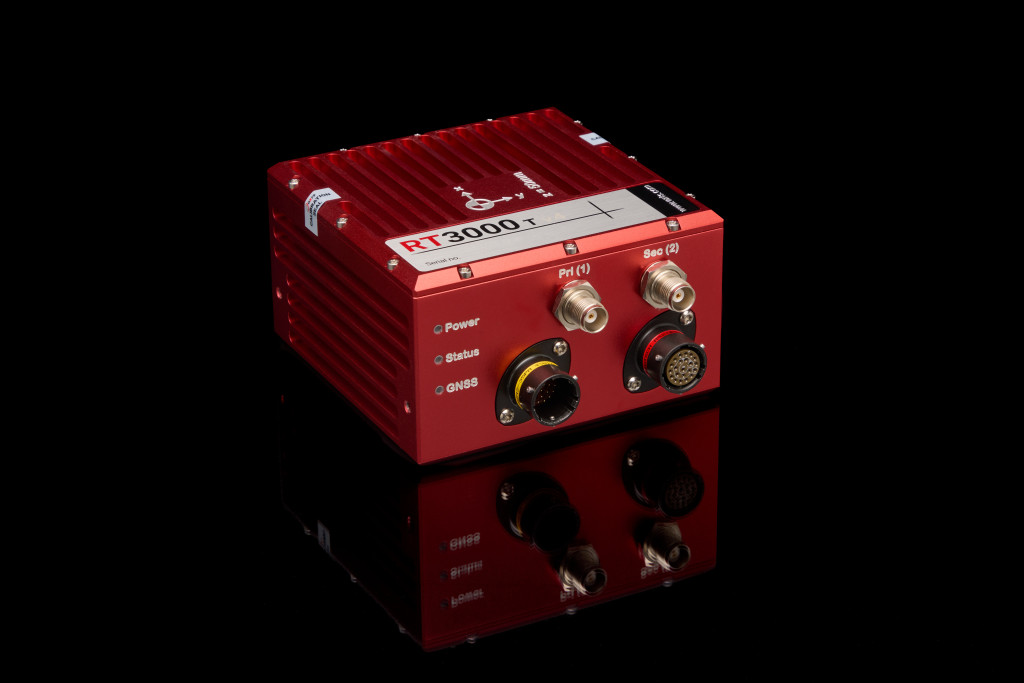
Hochwertige INS, wie das OXTS RT3000 v4können Navigationsdaten mit Raten von 100 Hz (100 Mal pro Sekunde) oder sogar 250 Hz liefern, was typische reine GNSS-Lösungen weit übertrifft, die oft durch niedrigere Aktualisierungsfrequenzen und Signalausfälle in verdeckten Umgebungen eingeschränkt sind. Der hochfrequente Datenstrom mit geringer Latenz in einem INS ist ein hervorragendes Werkzeug zur Gewährleistung der Genauigkeit bei der mobilen Kartierung mit LiDAR, bei der Abweichungen in der Position oder Ausrichtung erhebliche Fehler in die Punktwolkendaten einbringen können. SLAM bietet eine alternative Methode zur Bestimmung von Position und Ausrichtung, aber reine SLAM-Systeme - ohne die Unterstützung eines INS - erzeugen mit den derzeitigen Techniken Punktwolken von geringerer Qualität.
Wie funktioniert INS?
Um zu verstehen, wie ein INS funktioniert, ist es wichtig, zunächst die Kernkomponenten zu untersuchen. Ein INS beruht auf der präzisen Erfassung von Bewegungen durch Beschleunigungsmesser und Gyroskope, die zusammen eine Trägheitsmesseinheit (IMU) bilden. Die IMU-Daten werden durch hochentwickelte Algorithmen verarbeitet. Ein INS kombiniert IMU-Rohdaten mit hochentwickelten Algorithmen, um detaillierte Navigationsdaten zu berechnen (spezifische Messungen werden weiter unten erläutert).
Beschleunigungsmesser und Gyroskope
Beschleunigungsmesser und Gyroskope sind die Sensorkomponenten, aus denen eine IMU besteht. Beschleunigungsmesser messen lineare Beschleunigungen und Gyroskope messen Winkelgeschwindigkeiten oder Rotationsgeschwindigkeiten. Eine IMU besteht in der Regel aus je einem dieser Sensoren in jeder Messachse (x, y, z), was zu der Bezeichnung "6-Achsen"-Sensor führt.
Es gibt verschiedene Technologien zur Herstellung von IMUs unterschiedlicher Qualität, aber die am häufigsten verwendete ist MEMS (mikroelektromechanische Systeme). Diese Technologie arbeitet mit winzigen Massen, die auf Federn in Silizium montiert sind. Wenn eine Bewegung auftritt, bewegt sich die Masse und verursacht eine Kapazitätsänderung zwischen der Masse und den Elektroden, die in ein digitales elektrisches Signal umgewandelt wird, um die Bewegung zu messen.
Ausgabe von Navigationsdaten
OXTS INS geben Navigationsdaten standardmäßig mit 100 Hz aus, optional ist auch eine hohe Rate von 250 Hz verfügbar. Alle Daten werden automatisch im internen Speicher aufgezeichnet und können in Echtzeit mit sehr geringer Latenzzeit ausgegeben werden. Die Navigationsdaten umfassen Zeit, Position, Geschwindigkeit, Orientierung, Beschleunigung und Winkelgeschwindigkeit in einer Vielzahl verschiedener Bezugsrahmen und Koordinatensysteme. Darüber hinaus gibt es eine Vielzahl zusätzlicher Informationen wie Genauigkeitsschätzungen, Qualitätsindikatoren, Statusinformationen und einige Nischenmessungen für bestimmte Branchen, z. B. Ruck, Schräglaufwinkel und Welligkeit.
I
Ausweitung der Anwendungen von INS
Da die Nachfrage nach präziser Lokalisierung in Branchen wie Robotik, Luft- und Raumfahrt und autonomen Systemen steigt, wird INS immer häufiger eingesetzt. INS ergänzt oder ersetzt GNSS in signalbegrenzten Umgebungen und ermöglicht durch fortschrittliche Sensorfusion eine genaue Positionierung und Orientierung mit hoher Frequenz. In diesem Abschnitt wird untersucht, wann INS am wichtigsten ist und wie es aufkommende Technologien, einschließlich LiDAR, unterstützt.
Mobile Kartierung mit LiDAR - wann wird ein INS benötigt?
Eigenständiges GNSS kann hochpräzise Positionsdaten liefern, ist aber natürlich von einem guten Satellitensignal abhängig. Außerdem hat es eine relativ niedrige Aktualisierungsrate, wodurch es für dynamischere Anwendungsfälle weniger geeignet ist, und kann nur Positions- und Geschwindigkeitsinformationen liefern. Durch den Einsatz der INS-Technologie wird die Bandbreite der Anwendungsfälle und Fähigkeiten erheblich erweitert. Durch die Sensorfusion mit der IMU wird die Robustheit der Daten erhöht, so dass sie auch bei Hindernissen oder Verlusten des Satellitensignals genutzt werden können. Die Lokalisierungsdaten werden auch mit einer höheren Rate ausgegeben, und es stehen viel mehr Informationen für vollständige 3D-Positions- und Dynamikdaten zur Verfügung.
Branchen, die INS verwenden
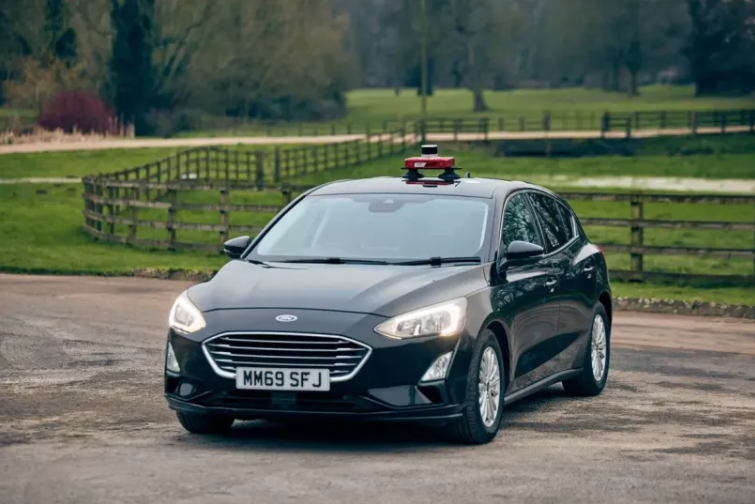
Die INS-Technologie hat eine lange Tradition in der Luft- und Raumfahrt, im Verteidigungsbereich, in der Schifffahrt und in Vermessungsanwendungen. In den letzten Jahren wurde sie jedoch auch in aufstrebenden Bereichen wie Fahrzeugtests, Robotik, UAVs und Augmented und Virtual Reality (AR/VR) eingesetzt.
Einige der innovativsten und am schnellsten voranschreitenden Projekte werden heute in Umgebungen durchgeführt, in denen GNSS allein unzuverlässig oder nicht verfügbar ist. Dazu gehören mobile Kartierungen mit LiDAR in Straßenschluchten, Tunneln und dichten Wäldern sowie autonome Systeme, die nahtlos zwischen Innen- und Außenbereichen navigieren müssen. In solchen Szenarien ermöglicht die Kombination von INS mit ergänzenden Sensoren wie LiDAR und Kameras eine ausgeklügelte Sensorfusion, die eine höhere Genauigkeit, größere Widerstandsfähigkeit und verbesserte betriebliche Flexibilität bietet.
Trägheitsnavigationssysteme für LiDAR
Die Integration von INS mit LiDAR wird immer üblicher, da sich die mobile Kartierung mit LiDAR über die traditionelle geografische Vermessung hinaus auf Bereiche wie die Automobilprüfung und die Entwicklung autonomer Fahrzeuge erstreckt. Während INS die Genauigkeit und Zuverlässigkeit von LiDAR-basierten Kartierungen verbessert, kann LiDAR auch die INS-Leistung steigern. Das kürzlich veröffentlichte OXTS WayFinder ist ein Paradebeispiel: Er enthält einen vorintegrierten LiDAR-Sensor und verfügt über die LiDAR-Boost-Technologie, die LiDAR-Daten für die Lokalisierung in Umgebungen ohne GNSS nutzt und so die Positionsdrift drastisch reduziert oder sogar eliminiert. Dies unterstreicht den Wert der Kombination komplementärer Technologien - GNSS, INS und SLAM - für eine robuste und widerstandsfähige Lokalisierung in einem breiten Spektrum von Betriebsbedingungen.

Fortschritte bei INS
Die rasante Entwicklung der INS-Technologie hat der Präzisionsnavigation neue Horizonte eröffnet. Da die Hardware immer kleiner, schneller und erschwinglicher wird und die Sensorfusionstechniken immer ausgefeilter werden, wird INS für ein breiteres Spektrum von Branchen und Anwendungsfällen zugänglich. In diesem Abschnitt werden die wichtigsten Entwicklungen, aktuellen Herausforderungen und aufkommenden Trends, die die Zukunft der Trägheitsnavigation prägen, vorgestellt.
Jüngste Fortschritte bei INS
Die Entwicklung der IMU- und GNSS-Technologie im Laufe der Jahre hat dazu geführt, dass INS in viel mehr Branchen eingesetzt werden können, nicht nur im Bereich der Flugzeuge und U-Boote. Die RTK-Fähigkeit ist bei GNSS-Empfängern inzwischen fast allgegenwärtig, so dass selbst Systeme der Einstiegsklasse eine Positionierung im Zentimeterbereich ermöglichen. Und die IMUs haben sich von großen, sperrigen Blöcken mit orthogonal montierten diskreten Beschleunigungsmessern und Gyroskopen zu Miniaturchips entwickelt, die alle sechs Sensoren in einem einzigen Modul vereinen. Die Miniaturisierung und Kostenreduzierung bei diesen Sensoren hat die Entwicklung praktikabler, kostengünstiger Systeme in aufstrebenden Branchen wie der Autonomie und Robotik ermöglicht, die Größenvorstellungen haben, ohne Kompromisse bei der Leistung einzugehen.
Aktuelle Einschränkungen für INS
Eine der traditionellen Grenzen für die Einführung von INS sind die Kosten. Vor etwa 10 Jahren war ein Großteil der Technologie unerschwinglich teuer, so dass ihr Einsatz auf Branchen wie Verteidigung und Luft- und Raumfahrt beschränkt war, die über die entsprechenden Budgets verfügten. Das hat sich nun geändert, da die Fortschritte in der Technologie den Einsatz in kommerziellen und industriellen Anwendungen wesentlich rentabler und skalierbarer machen.
Eine weitere Einschränkung, die in den letzten Jahren immer häufiger vorkommt, ist die Anforderung, in schwierigen Umgebungen zu arbeiten, auch wenn kein GNSS vorhanden ist. Wenn GNSS die einzige Hilfsquelle ist, um die IMU-Fehler in einem INS einzuschränken, dann hat man ohne GNSS entweder sehr schnell Probleme, brauchbare Ergebnisse zu erhalten, oder man muss sich auf sehr teure und schwerfällige IMU-Technologie wie Glasfaser- oder Ringlaserkreisel verlassen.
Hier wird die fortschrittliche Sensorfusion immer wichtiger. Anstatt sich ausschließlich auf eine präzisere IMU zu verlassen, um das Fehlen von GNSS zu kompensieren, kann die Integration zusätzlicher Sensoren - wie LiDAR oder Kameras - unter Verwendung eines SLAM-ähnlichen Ansatzes robuste alternative Quellen für Lokalisierungsdaten für die mobile Kartierung mit LiDAR bieten.
Entwicklung der INS-Technologie
Die IMU- und GNSS-Technologien entwickeln sich weiter. Moderne Satellitenkonstellationen wie Galileo bieten neue Signale, die sowohl die Genauigkeit als auch die Integrität verbessern. In der Zwischenzeit sind IMUs der nächsten Generation - wie solche, die auf Silizium-Photonik und Quantensensorik basieren - am Horizont zu sehen. Die größten Fortschritte werden jedoch wahrscheinlich nicht dadurch erzielt, dass man die Grenzen von GNSS und IMU allein ausreizt, sondern durch die Erweiterung des Anwendungsbereichs der Sensorfusion, um ihre Grenzen zu überwinden und Redundanz hinzuzufügen. Lidar- und visuelle SLAM-Technologien werden jetzt in der gesamten Industrie zugänglich. Wenn diese Sensoren mit INS integriert werden, können robustere, vielseitigere und leistungsfähigere Navigationssysteme entstehen, die auch in Umgebungen ohne GNSS zuverlässig funktionieren.

Autonomie, Robotik und Hochpräzision
Mit der Ausbreitung von Autonomie, Robotik und hochpräziser Kartierung in immer komplexeren und vielfältigeren Umgebungen wächst der Bedarf an zuverlässiger Positionierung unter GNSS-freien oder -gestörten Bedingungen. GNSS ist zwar nach wie vor eine wertvolle Quelle für die globale Positionierung, wenn es verfügbar ist, aber in Tunneln, dichten städtischen Gebieten, Wäldern oder in Innenräumen kann man sich nicht darauf verlassen. Als Reaktion darauf verlagert sich die Branche auf fortschrittliche Sensorfusionsansätze, die IMUs mit alternativen Sensoren wie LiDAR, Kameras und Odometrie integrieren. Diese Systeme sind so konzipiert, dass sie in allen Betriebsumgebungen eine hochpräzise und zuverlässige Lokalisierung ermöglichen und so unabhängig von der GNSS-Verfügbarkeit eine gleichbleibende Leistung gewährleisten.
RT3000 v4-Datenblatt herunterladen
Der RT3000 v4 kann Ihnen dabei helfen, Ihr mobiles Kartierungsprojekt genau, zuverlässig und im Rahmen des Budgets durchzuführen. Hier finden Sie die technischen Spezifikationen und weitere wichtige Informationen.


