 English
 Chinese
 German
 Spanish
 Korean

低価格LiDARがオープンロードテストへの扉を開く理由
30年にわたる自律走行車のテストの結果'だ 目撃 進化 データ収集に使用されるハードウェア シンプルなGPSベースのナビゲーションから今日の洗練されたマルチセンサーシステムまで。しかし、なぜ低コストのLiDARがオープンロードテストへの扉を開くのでしょうか?
堅牢なローカリゼーション技術の統合 違う 配備の課題を解決するだけそれは 自律走行車のテスト方法を根本的に変革し、より信頼性の高いデータ、合理化されたプロセス、これまでテストできなかった環境へのアクセスを可能にする。
従来のテストの壁を打ち破る
何年もの間、私たちのテストプログラムはGNSSの制約を受けていました。都市の峡谷、地下施設、トンネル、密集した樹冠などは立ち入り禁止か、データの完全性を損なう複雑な回避策が必要でした。私たちは、これらの「デッドゾーン」を回避するルートを計画するのに数え切れないほどの時間を費やし、重要な実世界のシナリオを見逃していました。
マルチセンサーフュージョンはこれらの制約をなくしました。LiDARのコストが、わずか5年前の$8,000以上から現在では$2,000以下へと劇的に下がったことで、包括的なセンサーフュージョンが経済的に実行可能になりました。$500以下の価格帯をターゲットにしているメーカーもあり、より多くの地域でマルチセンサーフュージョンが利用できるようになるかもしれません。LiDAR慣性オドメトリーシステムは、GNSS信号が利用できない場合でもセンチメートルレベルの精度を維持することが可能であり、テスト可能な環境を40%拡大し、以前はアクセスできなかったシナリオでの検証を可能にします。
データの信頼性と効率の向上
マルチセンサーフュージョン ない をテストできる場所を拡大した。それは テストデータの信頼性が劇的に向上従来の単一センサーのアプローチでは、データギャップが生じ、大規模な後処理が必要であった。処理 修正する.今、しっかりと 連動 GNSS/IMUシステム LiDARやカメラデータと統合することで、複数の独立した検証ストリームを持つ連続的で忠実度の高いデータセットを生成する。

この冗長性は、エッジケースの検証において非常に貴重である。1つのセンサーが困難な条件に遭遇した場合、フュージョン・システムは正確なグランドトゥルースを維持し、システムのコンテキストを失うことなく、個々のセンサーのパフォーマンスを分離することができます。これにより、結果の信頼性を向上させながら、データ検証時間を60%短縮することができました。
リアルタイムの高精度測位により、以前は不可能だったダイナミックなテストシナリオの作成が可能になりました。狭い場所での複雑な操縦や、工事現場でのナビゲーションの検証も可能になりました。重要なのは、ワークショップを離れる前にデータ・ロギングを開始し、トンネル・ネットワークや楕円形のテスト・トラック・インフラの下を通過する際にも継続的な測位を維持できることです。
既存システムの費用対効果に優れた強化
最新のマルチセンサー・フュージョン・ソリューションは、完全にオーバーホールすることなく、既存のテストプラットフォームに統合することができます。既存のGNSS/IMUシステムを手頃なLiDARユニットとフュージョン・アルゴリズムで補強することによって、 我々は 新プラットフォームの開発にかかる費用の数分の一で、運用試験枠を60%から95%以上のシナリオに拡大。.これは、既存のインフラへの長年の投資を活用する一方で、トンネル、屋根のある施設、複雑な都市環境へと劇的に能力を拡張する。
I
規制要件への対応
今後の予定 ユーロNCAP 2026年とCNCAP 2026のプロトコルは、以下のような試験方法を要求している。 違う 可能 従来のローカライゼーションとこれらの標準は、GNSSの信頼性が要求される複雑な都市環境、トンネル遷移、多層構造での検証を必要とします。 妥協した。マルチセンサーフュージョンは、これらのプロトコルが要求する高品質のテストデータを生成するための基盤を提供する。
今すぐテストの可能性を引き出す
もし 君は 使用中 OXTS RT INS システムである、 君は 市場をリードする慣性航法精度を備え、高度なマルチセンサーフュージョンの完璧な基盤を形成します。RTシリーズの測量グレードの精度は、理想的なプラットフォームを提供します。手頃な価格のLiDARユニットを既存のRTシステムに統合することで、以下のような革新的なテスト機能を利用することができます。 すぐに, 運用の幅を広げ、データの信頼性を向上させ、以前はアクセスできなかった環境でのテストを可能にします。技術は存在し、コストは急落し、統合は簡単だ。問題は 違う テスト能力をアップグレードする余裕があるかどうか。それは その余裕があるかどうか。
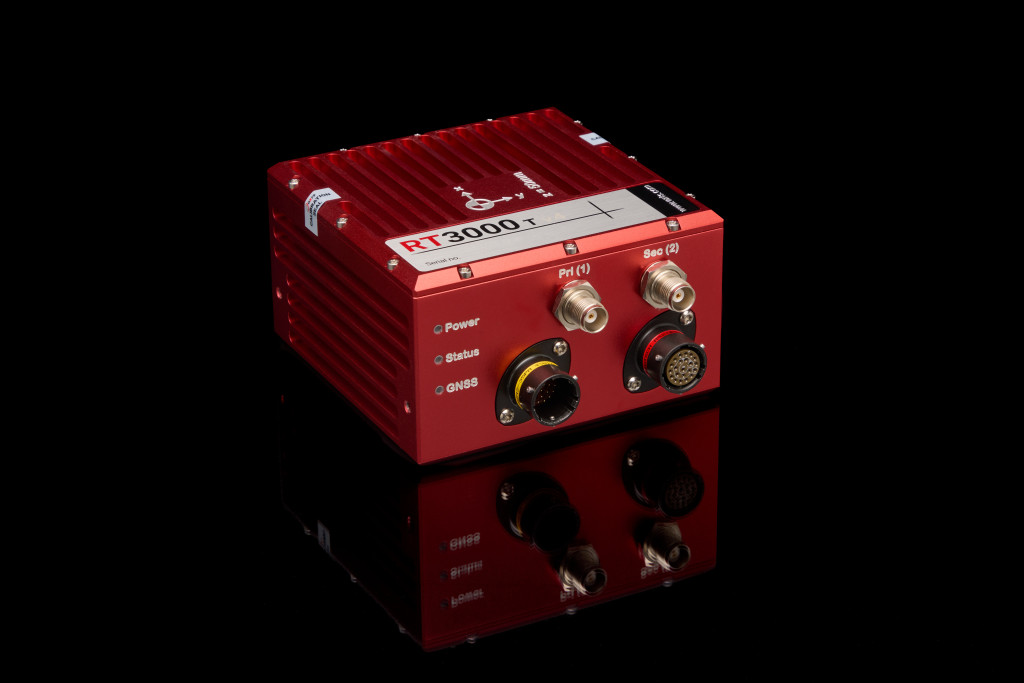
RT3000 v4のデータシートをダウンロードする
RT3000 v4は、お客様のモバイルマッピングプロジェクトを正確、確実、かつ予算内で実現するお手伝いをいたします。RT3000v4の技術仕様と詳細については、こちらをご覧ください。


