 English
 Chinese
 German
 Spanish
 Japanese

항만 물류의 세 가지 현지화 과제
글로벌 경쟁 환경에 대응하고 TEU 처리량을 극대화하기 위해 항만 소유주들이 재고를 보관, 이동, 관리하는 방식을 바꾸어야 하는 상황에서 항만 물류 자율성은 현재 뜨거운 화두입니다. 이에 따라 컨테이너 보관소의 레이아웃을 재구성하는 데 제한이 되는 매립형 마그네틱 띠와 같은 인프라 없이도 자율주행 항만 차량이 항해할 수 있는 방법을 찾는 데 관심이 집중되고 있습니다.
이 블로그에서는 고객이 고성능 자율 항법 시스템을 개발하도록 지원한 경험을 바탕으로 항만 로봇이 직면한 세 가지 주요 현지화 과제를 살펴보고 이를 극복할 수 있는 방법에 대해 논의합니다. 또한 새로운 제품에 대해서도 공유할 예정입니다, WayFinder, 포트와 같이 끊임없이 변화하는 GNSS 조건이 있는 환경을 위해 설계되었습니다.
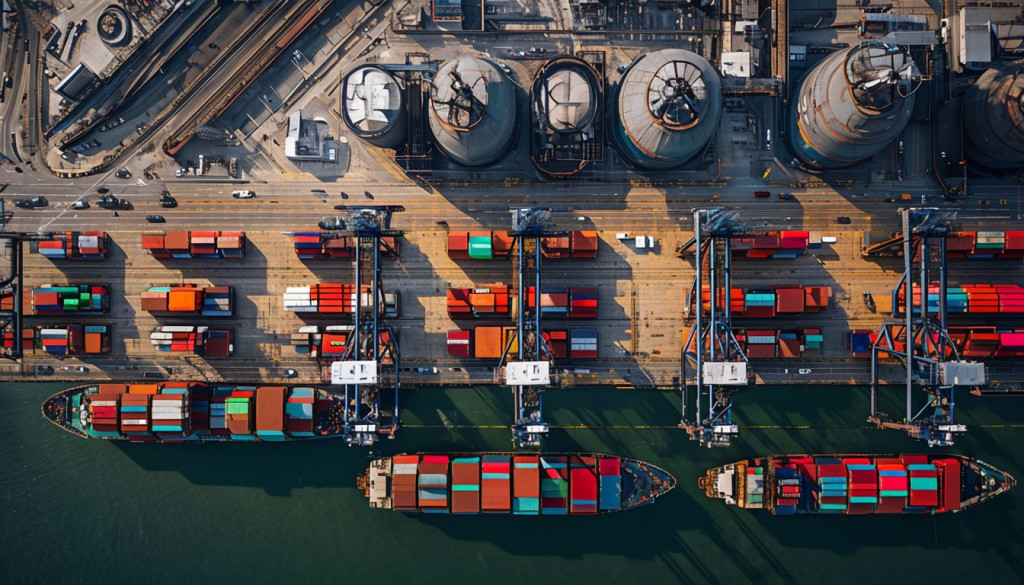
항만 물류에서 현지화가 중요한 이유는 무엇인가요?
모든 자율 주행 차량과 마찬가지로, 의 가장 중요한 부분 중 하나인 포트 AMR의 제어 스택은 현지화 솔루션입니다. It 는 로봇의 현재 위치와 방향에 대한 데이터를 로봇에 제공합니다, 오리엔테이션등는 는 몇 가지 다양한 방법:
+ It 현지화 데이터를 사용하여 팔로우 경로, 그리고 에서 벗어난 시점을 감지합니다.에서 경로.
+ It 는 로봇이 (일반적으로 미리 조사된) 환경 지도 내에서 자신의 위치를 파악할 수 있도록 하여 장애물 회피에 필요한 중요한 정보를 로봇에 제공합니다.
+ 피치, 롤, 방향과 같은 정보를 사용하여 차량이 전복될 위험이 있는지 감지하여 차량의 안전성을 개선할 수도 있습니다.
자율 주행 차량에 널리 사용되는 위치 측위 솔루션은 GNSS 지원 관성 내비게이션 시스템 또는 GNSS/INS. 그러나 포트 환경은, 는 로컬라이제이션 솔루션이 극복해야 할 몇 가지 고유한 과제를 제시합니다.

과제 1: GNSS 신호
항만 환경에서는 대부분의 위치 측위 솔루션이 위치를 파악하는 데 의존하는 GNSS 신호가 고르지 않거나 완전히 사용할 수 없는 넓은 지역이 있습니다. 가장 눈에 띄는 지역은 높은 선적 컨테이너 더미 사이로, 위쪽 상공의 위성에 대한 항만 AMR의 가시선을 차단하지만 자율 주행 차량을 밤새 보관할 수 있는 창고도 GNSS 블랙스팟입니다. 오버헤드 갠트리와 크레인조차도 GNSS 내비게이션에 문제를 일으킬 수 있습니다.
이러한 이유로 마그네틱 스트립이나 페인트와 같은 솔루션이 인기를 끌고 있는데, 이는 GNSS에 의존하지 않기 때문입니다. 하지만 앞서 말했듯이 많은 항구의 목표는 인프라 기반 내비게이션에서 벗어나는 것입니다. 마그네틱 띠나 지상의 페인트와 같은 인프라는 노동 집약적이며 컨테이너 보관소의 레이아웃이 변경될 경우 변경하는 데 많은 비용이 들기 때문에 미래 지향적인 항만에는 적합하지 않습니다.
해결책: 인프라 없이도 내비게이션이 가능한 실시간 센서 퓨전.
센서 퓨전은 여러 센서의 데이터를 결합하여 보다 강력한 내비게이션 출력을 제공하는 과학으로, 항만 로봇에서 실시간으로 수행하면 어떤 환경에서도 정밀하고 정확하게 내비게이션할 수 있으며 센서 간에 원활하게 전환할 수 있습니다. 이것이 바로 WayFinder가 필요한 이유입니다.
WayFinder는 독립형 장치로, 추가 하드웨어 없이도 GNSS가 지원되지 않는 환경에서 정확한 위치 측위 데이터를 얻을 수 있습니다. 이 장치는 다음을 사용합니다. LiDAR 부스트는 열악한 GNSS 환경의 모든 육상 활동을 위한 세계 최초의 실시간 위치 파악 향상 솔루션입니다. 간단히 말해, LiDAR Boost는 LiDAR 스캐너의 데이터를 실시간으로 사용하여 GNSS 신호가 좋지 않은 지역에서 실시간 내비게이션 정확도를 향상시킵니다. LiDAR Boost를 사용하면 사전 측량된 공간에서 WayFinder를 사용하여 GNSS를 완전히 대체하여 해당 공간 내에서 완전히 반복 가능한 정확도를 보장할 수도 있습니다. 레이아웃이 변경될 때마다 항구를 다시 측량하기만 하면 LiDAR Boost를 사용하여 인프라 없이도 강력한 현지화 솔루션을 제공할 수 있습니다.
자세히 알아보기: LiDAR 부스트 클로즈업 블로그.

과제 2: 복잡하고 변화하는 환경
항구는 항상 복잡한 환경이었지만, 많은 운영자가 다음과 같은 희망을 가지고 자율성을 추구하고 있기 때문에 활성화 그들의 레이아웃을 변경하여 변화에 더욱 유연하게 대응할 수 있습니다, 그 복잡성은 점점 더 커질 것입니다. 경로 추종 및 탐색을 위한 초보적인 시스템으로는 다음과 같은 속도를 따라잡기 어려울 것입니다. 이러한 환경의 변화. 레이아웃이 컨테이너 스토리지 가 변경된 경우, 예를 들어 필수 포트 AMR이 새 레이아웃을 탐색하도록 프로그래밍하는 데 상당한 시간이 소요될 수 있으며, 경로에 장애물이 있는 등 '즉각적인' 변경 사항을 처리하지 못할 수도 있습니다.
솔루션: 제어 스택을 통한 로컬라이제이션 데이터의 긴밀한 통합
고급 항만 로봇에는 장애물 회피용 모듈이 포함되어 있어 로봇이 장애물을 감지하고 장애물 주변과 경로로 돌아가는 경로를 계산할 수 있어야 합니다. 이를 위해서는 제어 스택의 다른 모듈이 작업을 수행할 수 있을 만큼 정확한 위치 파악 데이터와 제어 모듈 간에 해당 데이터를 전달하는 방법이 필수적입니다.
OXTS를 사용하면 로컬라이제이션 데이터를 로봇 제어 스택에 쉽게 통합할 수 있습니다. ROS2 프레임워크 사전 빌드된 드라이버를 사용합니다. 즉, 항만 AMR에서 필요한 곳이면 어디에서나 GNSS/INS의 정보를 사용할 수 있으므로 변화하는 환경에 탄력적으로 대응할 수 있습니다. 또한 정확한 위치 정보에 기반한 안정적인 장애물 회피 기능으로 항구를 더욱 안전하게 만들어 사고와 부상을 줄일 수 있습니다.
WayFinder로 측량 환경 내에서 완전히 반복 가능한 정확도를 달성할 수 있다는 점도 강조할 가치가 있습니다. 레이아웃을 변경할 때마다 지도를 업데이트하는 한(LiDAR 스캐너로 빠르고 쉽게 수행할 수 있는 작업), 항만 AMR은 어떤 레이아웃 변경에도 대응할 수 있습니다.
과제 3: 상업적 실행 가능성
항만 AMR은 모든 항만 운영자에게 투자이지만, 상업적으로도 최대한 매력적이어야 합니다. 즉, 최고의 성과를 위해 최상의 성능을 제공할 수 있는 방법을 찾아야 합니다. 가격이지만 또한 최종 제품 는 고객이 쉽게 구매하고 사용할 수 있습니다.
솔루션: 강력한 로컬라이제이션에 기반한 종합적인 솔루션
여기서 가장 먼저 주목해야 할 점은 로컬라이제이션 솔루션이 완전한 차량일 필요는 없다는 것입니다. 기존 자율운반차량(AGV)에 개조할 수 있는 유연한 내비게이션 솔루션을 만들 수 있다면 완전히 새로운 항만 AMR을 구매하는 것과는 매우 다른 상업적 제안을 할 수 있습니다.
기존 플랫폼을 개조하든 새로운 플랫폼을 구축하든, 상업적으로 매력적인 로컬라이제이션 솔루션을 만드는 가장 좋은 방법은 부품의 총합보다 더 큰 것을 만드는 것입니다. 예를 들어 웨이파인더를 포함한 OXTS 기술을 사용하면 훨씬 더 강력한 FOG 관성 내비게이션 시스템에서 얻을 수 있는 것과 비슷한 수준의 AMR 현지화 데이터를 제공하면서도 비용 효율적인 MEMS 부품을 사용할 수 있습니다. 이는 20년간의 관성 내비게이션 시스템 구축 경험을 바탕으로 개발된 장치이기 때문입니다.
또한 모든 하드웨어는 ITAR이 적용되지 않으므로 수출 비용이나 서류 작업 없이 전 세계 어디로든 WayFinder를 배송할 수 있으며, 이는 전 세계에 포트 AMR을 판매할 계획이라면 매우 중요합니다.
잠재 고객이 항만 AMR에 대한 비즈니스 사례를 구축하도록 지원할 때 변화하는 레이아웃에 적응할 수 있는 자율 솔루션에서 얻을 수 있는 가동 시간 증가를 고려할 수 있습니다. 이로 인해 더 많은 TEU를 처리할 수 있는 능력은 모든 비즈니스 사례에 강력한 추가 요소가 될 수 있습니다.
항만 물류의 자율성에 대해 OXTS에 문의하기
자세한 내용은 다음과 같이 확인할 수 있습니다. OXTS 를 구축하는 데 도움이 될 수 있습니다. 정확한 현지화 데이터를 포트 AMR을 발견하는 것을 포함하여 자세히 알아보기 WayFinder 여기. 또는 아래 양식을 작성하시면 팀원이 포트 자치 프로젝트에 대해 논의하기 위해 연락을 드릴 것입니다.
"*"는 필수 필드를 나타냅니다.


