 English
 German
 Spanish
 Japanese
 Korean

为移动测绘选择 INS 设备是一项至关重要的决定。合适的硬件可以显著提高最终勘测的质量,并使您即使在充满挑战的环境中也能轻松收集数据。但如何做出决定呢?
在本博客中,我们将探讨如何在不同的 GNSS 辅助惯性导航系统(或称 GNSS/INS)之间进行选择。我们还将对最适合移动测绘的 OXTS GNSS/INS 设备进行比较。.
为什么选择用于移动测绘的 INS 设备很重要?
虽然每种 GNSS/INS 从根本上说都是做同样的事情,但也有一系列特性使特定设备更适合某种应用而不是另一种应用。.
精度要求
这将是每个移动测绘人员最关心的问题。您需要本地化解决方案为您的勘测数据提供正确的定位精度,否则勘测工作将无法完成。.
在准确性方面,有几个因素需要考虑:
- 硬件质量: 所使用的组件显然是决定精度的主要因素。.
- 制造质量 有了正确的构造、仔细的校准和巧妙的算法,就有可能用更经济的部件获得更高的精度,让您无需支付高昂的价格就能获得正确的精度。.
- 传感器对齐: 即使测量传感器与 GNSS/INS 之间存在轻微的不对齐,也会导致测量结果较差。以激光雷达点云为例,激光雷达和 GNSS/INS 之间十分之几度的不对齐都会导致模糊和 ‘重影’,即点云中出现两个物体。.
平台尺寸和有效载荷
如果您使用小型平台进行移动测绘,那么 GNSS/INS 的大小就很重要。对于四旋翼无人机等空中平台,GNSS/INS 的重量和功率要求将直接影响无人机的飞行时间,从而可能限制您勘测区域的速度。.
关键是在 SWaP 限制(尺寸、重量和功率)与设备性能之间取得平衡,以确保获得最佳性能。.
全球导航卫星系统环境挑战
就其本身而言,全球导航卫星系统在空旷的天空下性能最佳。但测量人员和移动测绘人员经常需要在 GNSS 信号较弱的区域进行测绘,其中包括:
- 在城市环境中,高大建筑物会阻挡和反射 GNSS 信号,从而导致误差。.
- 无法直接看到天空的地方,如室内或森林中的树冠下。.
- 全球导航卫星系统信号完全受阻的地下环境。.
重要的是,要了解 GNSS/INS 如何应对这些挑战(如果有的话)。如果不能,您就需要花费时间和精力将额外的传感器数据集成到有效载荷中,以创建足够强大的移动测绘解决方案。.
用于移动测绘的 OXTS INS 设备概览
我们的 GNSS/INS 设备都能正常工作 大致 但它们在外形、性能和尺寸方面存在一些差异,这意味着其中一种可能比另一种更适合您的使用情况。但在外形、性能和尺寸方面存在一些差异,这意味着其中一种可能比其他产品更适合您的使用情况。.
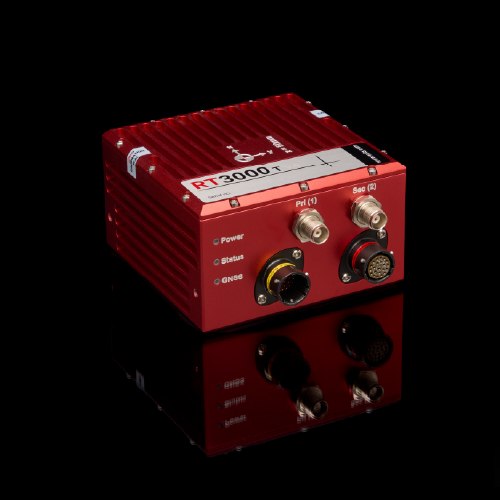
RT3000 v4
性能:高级
惯性导航系统 (INS)中启用 RT3000 v4 是我们的旗舰 GNSS/INS。它可提供 位置精度达到 1 厘米、, 具有多种连接选项,以及 低动力热身 这样您就可以更快地进行勘测。. A DO-160 批准型号 也可用于航空测绘。.
显著规格:
- 位置: 0.01 米0.01 m
- 航向0.04°
- 俯仰/滚动0.01°
- 高度: 0.012 米
WayFinder
性能:高级
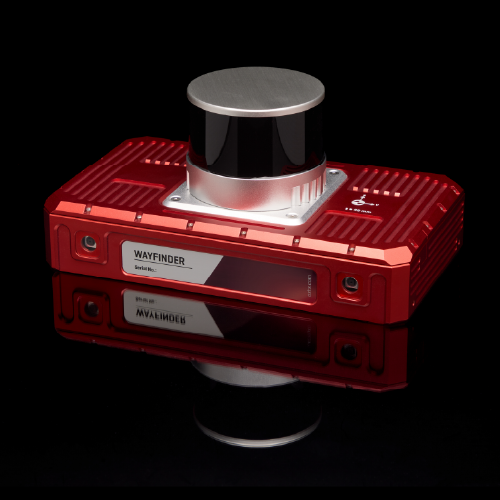
WayFinder 是我们的免 GNSS 定位装置,即使在地下也能提供厘米级精度。其特点是集成了激光雷达, 这意味着移动制图人员只需极少的集成工作,就能利用它进行不依赖全球导航卫星系统的定位。.
显著规格:
- 位置: 0.01 米0.01 m
- 航向0.05°
- 俯仰/滚动0.02°
- GNSS 否定位置:0.03 m
xRED
性能:高级
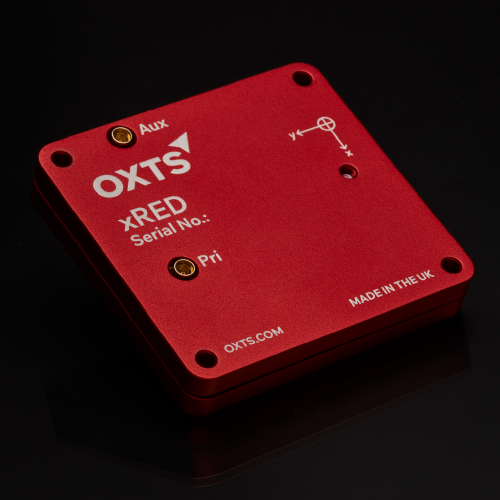
xRED 是专为集成商设计的电路板集 INS。. 适合 SWaP-在受限环境和定制有效载荷下,它可以 提供几乎 尽管体积只有 RT3000 v4 的几分之一,但性能却与 RT3000 v4 相当。.
显著规格:
- 位置: 0.01 米0.01 m
- 航向0.05°
- 俯仰/滚动0.02°
- 质量39g
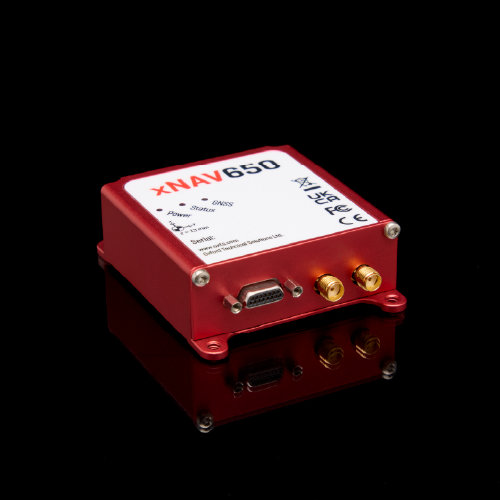
xNAV650
性能:标准
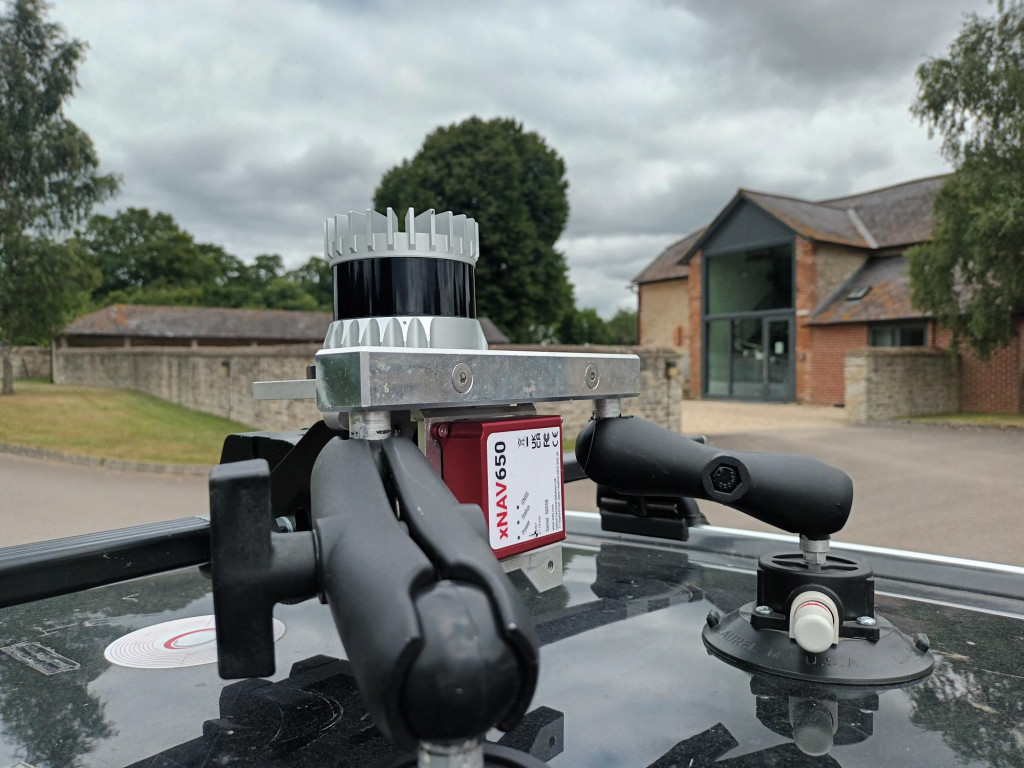
惯性导航系统 (INS)中启用 xNAV650 是对电池寿命和重量有严格要求的应用场合的理想选择。它既能提供勘测级精度,又足够轻便,可安装在无人机上,对无人机的影响极小。 任务时间.
显著规格:
- 位置: 0.02 米0.02 m
- 航向0.1°
- 俯仰/滚动0.05°
- 高度: 0.03 米
如何根据应用选择正确的系统
公路和铁路测绘
道路 和 铁路测绘 一般覆盖 距离很远,有可能长达数百平方英里。这意味着您需要一个漂移最小的定位解决方案 超过时间e.保护位置漂移可以使用 其他 传感器,但 还可以通过 卡尔曼滤波器 在 GNSS/INS 内部(负责检测和拒绝的算法)。 错误的 数据)。.
由于火车的移动方式,铁路测绘对一些供应商来说是一个特别具有挑战性的用例。GNSS/INS 中卡尔曼滤波器的一部分是一个数据模型,它限制输出与车辆的运动相匹配。例如,对于汽车而言,如果没有任何向前或向后的移动,该模型会自动将横向移动计算为错误,因为汽车不可能在没有向前或向后移动的情况下横向移动。. 列车以独特的方式运行,需要考虑以下因素 以准确捕捉他们的位置。.
尺寸和重量 不是 一般来说 由于有效载荷安装在汽车或火车上,因此无论是公路测绘还是铁路测绘,都需要考虑成本问题。 倘若 您希望为 绘制地图的车队。. 准确性也很重要--虽然 这对于 并不总是 ‘多多益善'. 例如,我们有一个客户使用基于道路的移动地图来 确定 气体泄漏。它们只需要精确到一米以内 - m这意味着他们可以使用更经济的设备,如 xNAV650. .而其他应用则需要厘米级的精度,需要更专业的设备。.
另一个考虑因素是环境。. 道路和轨道 长隧道, 和 全球导航卫星系统信号有限的地区。. 您需要有效的 工具 在这些环境中保护定位精度, 例如我们的 gx/ix 紧耦合技术,或 多传感器融合 (实时或后期处理).
我们的建议
- RT3000 v4
- WayFinder
- xNAV650
航空测绘
航空测绘项目的载体是大型飞机,对精确度和可靠性的要求高于一切。对数千英尺以下的点进行勘测意味着您需要尽可能精确的定位数据,以确保最终勘测数据集的清晰度。如果您的系统不可靠,一旦系统出现故障,您可能不得不重新勘测区域--这是一项代价高昂的工作。.
在这种使用情况下,尺寸和重量并不是一个挑战,由于可以依靠强大的 GNSS 信号,GNSS 拒绝导航也不是一个挑战。不过,在某些国防应用中,有争议的空域可能会受到 GNSS 干扰;在这种情况下,集成额外传感器(如空速传感器)的能力可帮助您保持精度。.
在航空航天环境中使用的 GNSS/INS 还需要受到以下保护 几种不同的 干扰形式。其中包括电磁 干扰,以及极端温度和压力变化、, 甚至雷击。DO-160 这些标准旨在评估设备对这些现象的防护能力--RT3000 v4 DO-160 通过了最严格的 在市场上的任何 MEMS GNSS/INS 中,它都能通过 DO-160 测试,是理想的航空测绘解决方案。.
我们的建议
RT3000 v4 DO-160
无人机和机器人测绘
对于无人机和机器人来说,SWaP 限制是最重要的考虑因素,特别是要在所需精度与 SWaP 限制之间取得平衡。太重的设备会加速电池耗尽,从而限制任务时间。.
室内定位能力也很重要。机器人 和无人机 通常用于测绘对人类不安全的危险空间,或人类和大型车辆无法进入的地方。这些空间通常位于室内或地下,没有全球导航卫星系统信号。您的 GNSS 信号缺失定位功能是实时定位还是后处理定位,可能取决于您的预算、SWaP 限制和使用情况--陆基机器人可能可以轻松安装 WayFinder,但无人机可能需要使用 xNAV650 和后处理 LiDAR 惯性里程计 (LIO)。两者的精度水平相同,只是一个是实时测量,一个是后处理。.
我们的建议
- xRED
- xNAV650
- WayFinder
拒绝全球导航卫星系统的环境
在没有全球导航卫星系统的环境中,需要使用其他方法计算位置的定位解决方案。. SLAM (同时定位和绘图) 是 mobile mapping, 但它在较长的距离上就显得吃力了,而且不能有效地在"...... "之间转换。 室内外环境.
或者, 多传感器融合技术提供了一种在全球导航卫星系统信号受阻时进行稳健定位的方法。它有助于在更远的距离上保持精确度、, 并可在需要时过渡回全球导航卫星系统。. 这在技术上可能更具挑战性(尽管像 WayFinder 使其更容易), 但是,多传感器融合所带来的好处是值得付出努力的。.
紧凑型平台限制
我们已经提到了平台限制所带来的挑战;在各种应用中,最大限度地提高精确度,同时将耗电量、尺寸和重量控制在最低水平至关重要。......。.
OXTS 提供 一些 选择 SWaP-受限制的平台。"(第 2 页) xNAV (及其姊妹产品 AV200)是 这两种小型装置都曾成功安装在无人机上。. 惯性导航系统 (INS)中启用 xRED 它的体积更小,但没有外壳,这意味着它最适合将有效载荷整合到一个较大装置中的项目。.
最终建议
满足移动测绘需求的正确 GNSS/INS 取决于多种因素,包括测量地点、测量平台和所需精度。.
拼图的最后一块是您正在使用的设备的制造商。他们的工作环境如何?他们的支持力度大吗? 他们如何在设备使用期间对其进行校准? 如果需要,他们是否能够帮助您完成定制项目?这些细节决定了一个项目是轰轰烈烈地成功,还是压力重重、困难重重。.
在 OXTS,我们在与客户的合作中取得了最佳业绩。除了全球支持服务外,我们还与客户一起解决独特的挑战,从而创建新的功能,进一步推动我们的技术发展,并在移动地图领域积累了丰富的内部专业知识。.


