 English
 Chinese
 German
 Spanish
 Korean

モバイルマッピング用のINSデバイスを選ぶことは非常に重要な決断です。適切なハードウェアは、最終的な測量の質を劇的に向上させ、厳しい環境であってもデータを簡単に収集することができます。しかし、どのように決定すればよいのでしょうか?
このブログでは、さまざまなGNSS補助慣性航法システム(GNSS/INS)の選び方をご紹介します。また、モバイルマッピングに最適なOXTS GNSS/INSデバイスの比較も行います。.
モバイル地図作成にINSデバイスの選択が重要な理由
どのGNSS/INSも基本的には同じことをしますが、特定のデバイスをあるアプリケーションと別のアプリケーションに適したものにする様々な特徴があります。.
精度要件
これは、すべてのモバイルマッパーにとって最重要事項です。ローカリゼーション・ソリューションは、測量データに適切なレベルの位置精度を提供する必要があります。.
精度の範囲内で、考慮すべき要素がいくつかある:
- ハードウェアの品質: 使用される部品が精度を決定する主要な要素であることは明らかだ。.
- 造りの良さ: 適切な製造、慎重な校正、巧妙なアルゴリズムを用いれば、より経済的な部品からより高い精度を得ることが可能であり、高級な値札を付けずに適切な精度を得ることができる。.
- センサーの位置合わせ: 測量センサーとGNSS/INSの間のわずかなミスアライメントでも、結果が悪くなることがあります。例えば、LiDARの点群では、LiDARとGNSS/INSの間でコンマ数度のミスアライメントがあると、点群にぼやけが生じたり、物体が二重に見える「二重視」が生じたりします。.
プラットフォームのサイズと積載量
小規模なプラットフォームを使ってモバイルマッピングを行う場合、GNSS/INSのサイズが重要になります。クワッドコプター・ドローンのような空中プラットフォームでは、GNSS/INSの重量と電力要件がドローンの飛行時間に直接影響し、エリアを調査する速度を制限する可能性があります。.
重要なのは、SWaPの制約(サイズ、重量、パワー)とユニットの性能のバランスを取り、可能な限り最高のパフォーマンスを得られるようにすることだ。.
GNSS環境の課題
GNSSはそれ自体、開けた空の下で最高の性能を発揮します。しかし、測量士やモバイル地図作成者は、GNSS信号が弱い場所で地図を作成する必要があります:
- 高層ビルがGNSS信号を遮ったり反射したりしてエラーを引き起こす都市環境。.
- 室内や森林の樹冠の下など、空に直接視線が届かない場所。.
- GNSS信号が完全に遮断された地下環境。.
GNSS/INSがこれらの課題をどのように補うのか、もし補うのであれば、それを知ることが重要です。もしそうでない場合、十分に堅牢なモバイルマッピングソリューションを作るために、追加のセンサーデータをペイロードに統合することに時間と労力を費やす必要があります。.
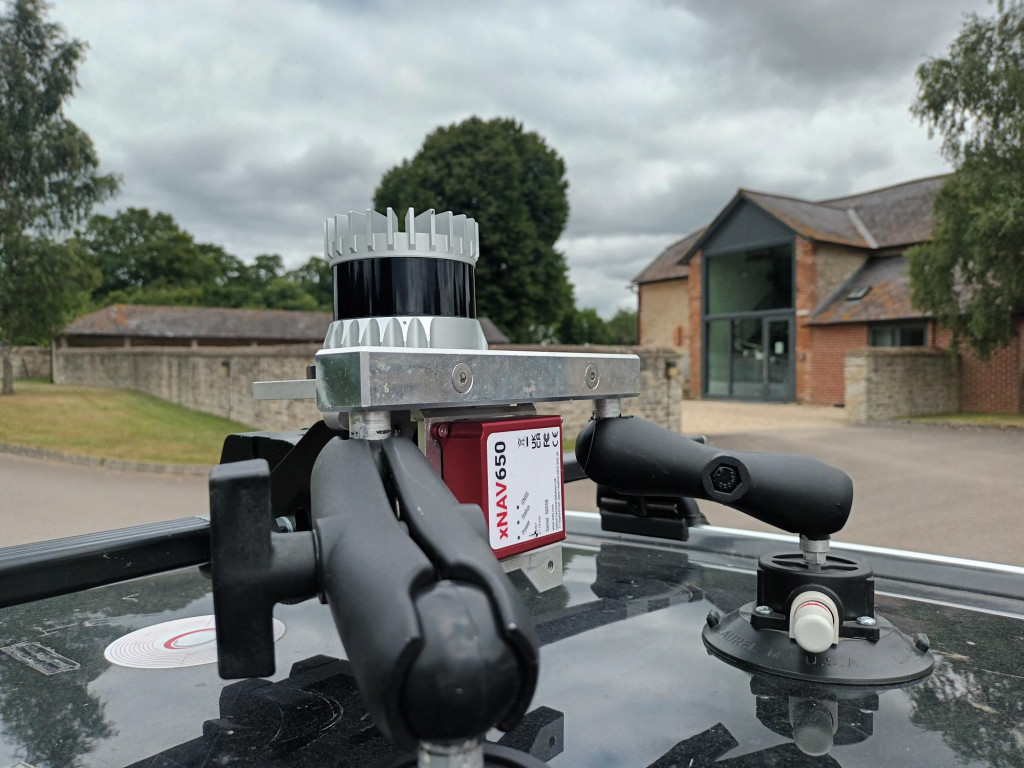
モバイルマッピング用OXTS INSデバイスの概要
GNSS/INSデバイスはすべて動作します。 およそ どれもモバイルマッピングに必要な精度を備えている。しかし、フォームファクター、性能、サイズなど、いくつかの違いがあり、他のものよりもあなたのユースケースに適しているかもしれない。.
RT3000 v4
パフォーマンスプレミアム
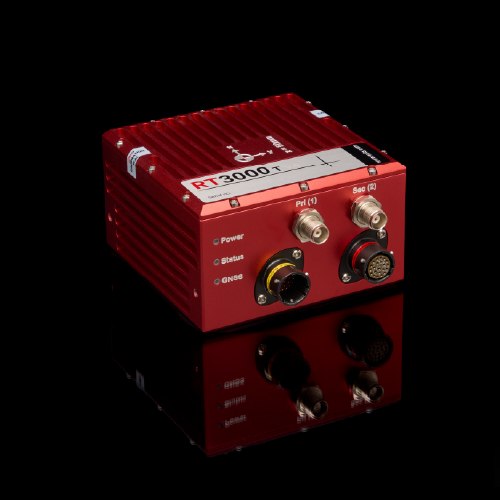
について RT3000 v4 は当社のフラッグシップGNSS/INSです。その機能は 位置精度は1cm、, 幅広い接続オプションがある。 低ダイナミクスのウォームアップ だから、より早く測量ができる。. A DO-160承認モデル は航空マッピングにも利用できる。.
注目すべきスペック
- 位置0.01 m
- ヘディング0.04°
- ピッチ/ロール0.01°
- 高度:0.012 m
ウェイファインダー
パフォーマンスプレミアム
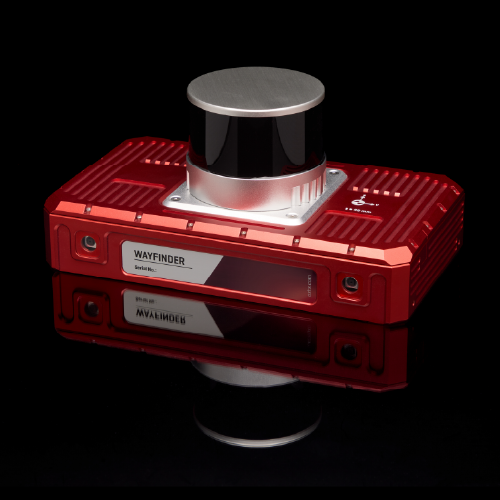
ウェイファインダー はGNSS非対応の測位ユニットで、地下でもセンチメートルレベルの精度を提供します。LiDARを内蔵しています。, つまり、モバイル地図作成者は、最小限の統合作業でGNSSを無視した位置特定に使用できる。.
注目すべきスペック
- 位置0.01 m
- ヘディング0.05°
- ピッチ/ロール0.02°
- GNSSに拒否された位置0.03 m
xRED
パフォーマンスプレミアム
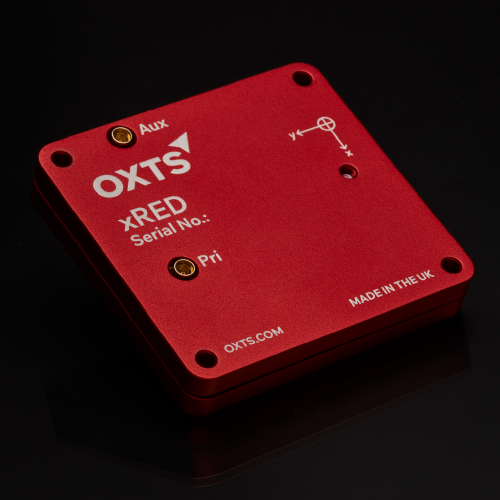
xRED はインテグレーター向けに設計されたボードセットINSである。. こんな方に最適 スワップ-制約のある環境やカスタムペイロードに対応する。 ほとんど RT3000 v4と同じ性能で、サイズは数分の一です。.
注目すべきスペック
- 位置0.01 m
- ヘディング0.05°
- ピッチ/ロール0.02°
- 質量39g
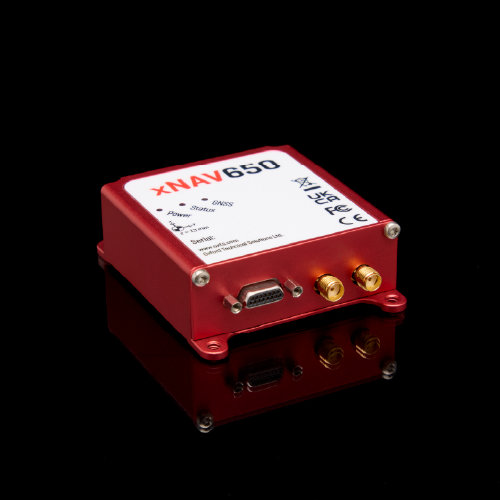
xNAV650
パフォーマンス標準
について xNAV650 は、バッテリー寿命と重量が重要視される用途に最適です。ドローンに搭載できるほど軽量でありながら、測量レベルの精度を実現し、ドローンへの影響を最小限に抑えます。 ミッション・タイム.
注目すべきスペック
- 位置0.02 m
- ヘディング0.1°
- ピッチ/ロール0.05°
- 高度:0.03 m
用途に応じた適切なシステムの選び方
道路と鉄道のマッピング
道路 そして レールマッピング 全般 何百平方マイルもの長距離を移動する可能性もある。つまり、ドリフトを最小限に抑えるローカリゼーション・ソリューションが必要なのです オーバータイムe.ポジションドリフトを防ぐには 追加 しかし の質によっても改善される。 カルマンフィルター GNSS/INSの内部(の検出と拒否を担当するアルゴリズム)。 ひが データ)。.
鉄道マッピングは、列車の動き方のため、プロバイダーによっては特に難しいユースケースです。GNSS/INSのカルマンフィルターの一部は、車両の動きに合わせて出力を制約するデータモデルです。例えば、自動車の場合、そのモデルは、前方や後方に移動することなく横方向に移動することはできないため、前方や後方に移動することなく横方向に移動することを自動的に誤りとしてカウントします。. 列車は独特な動きをするので、それを考慮する必要がある。 彼らの位置を正確に把握するためだ。.
サイズと重量 違う 一般的に ペイロードは自動車や列車に搭載されるため、ロードマッピングやレールマッピングのどちらにも適している。 もし の衣装を探している。 マッピングのための車両群。. 正確さも重要だが それは とは限らない。 ‘多ければ多いほどいい'. 例えば、あるクライアントは、道路ベースのモバイルマッピングを使って、次のようなことを行っている。 特定する ガス漏れだ。必要なのは1メートル以内の精度だけだ - mつまり、xNAV650のような経済的なユニットを使うことができる。. .しかし、他の用途ではセンチメートル単位の精度が要求されるため、より特殊なユニットが必要となる。.
もうひとつ考慮すべきは環境だ。. 道路とトラックの両方 長いトンネルをよく通る, そして GNSS信号が限られている地域。. 効果的な ツール このような環境でも位置精度を守る, 例えば ジーエックス/ックス・タイトカップリング技術、または マルチセンサーフュージョン (リアルタイムでもポストプロセスでも).
我々の推薦だ:
- RT3000 v4
- ウェイファインダー
- xNAV650
航空マッピング
大規模な航空機を使用する航空マッピングプロジェクトでは、何よりも精度と信頼性が求められます。何千フィートも下の地点を測量するということは、最終的な測量データセットが明確であることを保証するために、可能な限り正確な位置データが必要だということです。また、システムの信頼性が低いと、システムが故障した場合に再測量が必要となり、コストのかかる作業となります。.
このユースケースでは、サイズと重量は問題ではありません。また、強力なGNSS信号を頼りにできるため、GNSSを無視したナビゲーションも問題ではありません。しかし、特定の防衛用途では、競合する空域がGNSS妨害の対象となることがあります。このような場合、対気速度センサーなどの追加センサーを統合する能力が精度を維持するのに役立ちます。.
航空宇宙環境で使用されるGNSS/INSは、次のような環境からも保護される必要があります。 いくつかの異なる 干渉の形態。それらには電磁波 干渉、極端な温度、圧力の変化、, 水、そして落雷でさえも。DO-160 RT3000 v4 DO-160は、これらの現象に対するデバイスの保護性能を評価するために設計されています。 市販されているMEMS GNSS/INSの中でDO-160テストに合格しており、理想的な航空マッピング・ソリューションとなっています。.
我々の推薦だ:
RT3000 v4 DO-160
UAVとロボットマッピング
UAVやロボットの場合、SWaPの制約を最も考慮しなければなりません。重すぎるユニットはバッテリーの消耗を早め、ミッション時間を制限する。.
屋内定位能力も重要になると思われる。ロボット とドローン は、人間にとって安全でない危険な空間や、人間や大型車両が近づけない場所の地図作成によく使われる。そのような空間は、GNSS信号が存在しない屋内や地下にあることが多い。GNSSが使えない場所での測位をリアルタイムで行うか、ポストプロセスで行うかは、予算、SWaPの制約、ユースケースによる。陸上ロボットならWayFinderを簡単に搭載できるかもしれないが、ドローンなら代わりにポストプロセスされたLiDAR慣性オドメトリ(LIO)を搭載したxNAV650を使う必要があるかもしれない。どちらも同じレベルの精度を提供するが、一方はリアルタイムで、もう一方はポストプロセスで行う。.
我々の推薦だ:
- xRED
- xNAV650
- ウェイファインダー
GNSS不使用環境
GNSSが利用できない環境では、別の方法で位置を計算するローカリゼーション・ソリューションが必要となる。. SLAM (ローカリゼーションとマッピングの同時実施) でよく使われる方法である。 モバイルマッピング, しかし、長距離では苦戦を強いられる。 屋内と屋外の環境.
あるいは, マルチセンサー・フュージョンは、GNSS信号が遮断された場合に、ロバストな測位を提供する方法を提供します。長距離でも精度を維持することができます、, 必要に応じてGNSSに戻ることもできる。. のような解決策もあるが)。 ウェイファインダー もっと簡単になる), しかし、マルチセンサーフュージョンの利点は、その努力に十分見合うものである。.
コンパクトなプラットフォームの制約
使用電力、サイズ、重量を最小限に抑えながら精度を最大化することは、さまざまなアプリケーションで不可欠である。オーンズ.
OXTSが提供するもの 多くの オプション スワップ-制約のあるプラットフォームその エックスエヌエーヴ (およびその姉妹品AV200)は次のとおりです。 いずれもドローンへの搭載に成功したことのある小型ユニットだ。. について xRED つまり、ペイロードを大型ユニットに統合するプロジェクトに最適なのだ。.
最終勧告
モバイルマッピングのニーズに適したGNSS/INSは、測量する場所、測量するプラットフォーム、必要な精度など、多くの要因に左右されます。.
パズルの最後のピースは、あなたが使っているデバイスを製造している会社です。その会社はどんな会社なのか?サポートはしっかりしているか? 機器寿命の間、どのように校正しているのか?? 必要であれば、カスタム・プロジェクトにも対応してくれるか。このような配慮が、プロジェクトを大成功に導くか、それともプレッシャーが大きく困難なものにするかの分かれ目となる。.
OXTSは、お客様とのパートナーシップのもと、最高の仕事をしています。グローバルなサポートサービスとともに、お客様と共にユニークな課題を解決することで、新機能の開発、技術の向上、モバイルマッピングに関する豊富な専門知識を社内に蓄積してきました。.
RT3000 v4のデータシートをダウンロードする
モバイルマッピング用INSのフラッグシップモデルRT3000 v4に期待されるスペックについて、詳しくはこちらをご覧ください。

