 English
 Chinese
 German
 Spanish
 Japanese

지금 모바일 매핑을 위해 OXTS INS를 선택해야 하는 3가지 이유
측량 데이터의 중요성과 가치가 계속 높아짐에 따라 가능한 한 높은 수준의 품질을 확보하는 것이 중요합니다. 모바일 매핑에 지상 기반 차량을 사용하든 항공 측량 장비를 사용하든 최고 수준의 과제는 동일합니다. 임무 수행 중에 가능한 한 오랫동안 정밀한 위치 데이터를 확보하는 방법입니다.
이 블로그에서 우리는 에서 모바일 매핑에 고품질 GNSS 지원 관성 항법 시스템(GNSS/INS)이 중요한 이유를 논의하면서, 모바일 매핑에 OXTS INS를 선택해야 하는 이유를 세 가지로 정리했습니다(항공 매퍼를 위한 보너스 이유도 함께). 이 블로그에서는 GNSS/INS가 무엇인지 이미 알고 있다고 가정합니다. 하지 마십시오.를 클릭하여 최신 소식을 확인하세요:
자세히 읽어보세요: 관성 항법 시스템 - LiDAR를 사용한 모바일 매핑에 관성 항법 시스템이 필수인 이유는 무엇인가요?
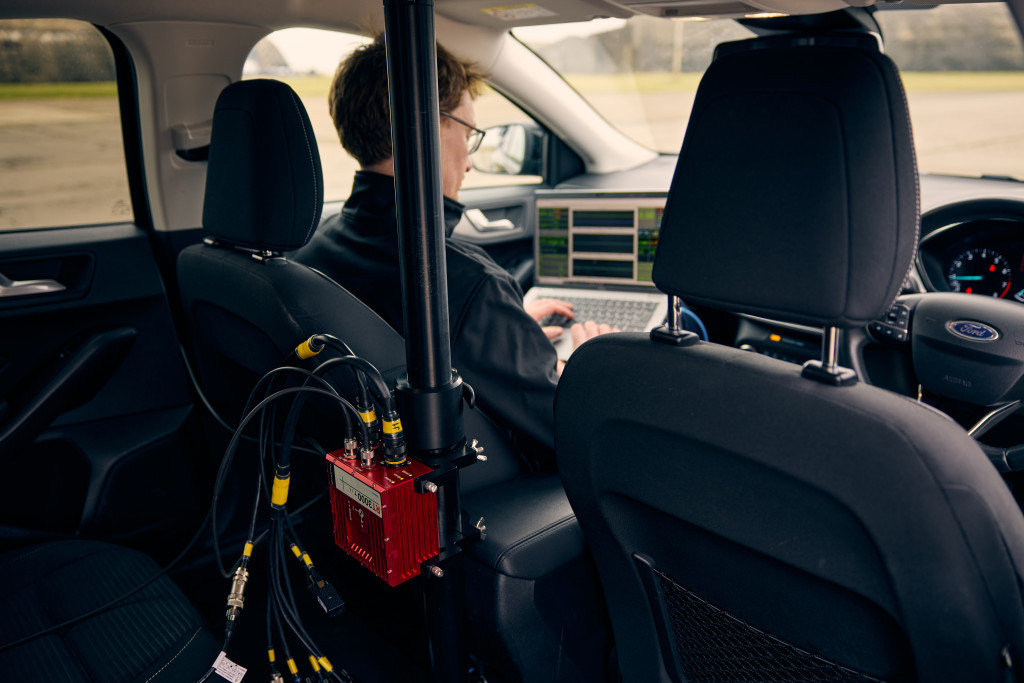
이유 1: 정확성
현지화를 측량 페이로드의 위생 요소로 생각하기 쉽지만, 이는 매우 중요하지만 궁극적으로는 체크박스에 체크하는 작업일 뿐입니다. 그러나 모바일 매핑 솔루션용 OXTS INS는 실제로 모바일 매퍼로서 차별화 포인트가 될 수 있습니다. GNSS/INS가 우수할수록 측량 데이터의 정확도가 높아지기 때문입니다.
기본 GNSS/INS는 수십 센티미터 이내의 정확도를 제공할 수 있으며, GNSS가 없는 IMU를 사용하는 경우 0.5미터까지 정확도를 제공할 수 있습니다. 그러나 모바일 매핑용 OXTS INS는 센티미터까지 정확도를 제공할 수 있으므로 측량 데이터의 정확도가 더 높아질 수 있습니다. 특히 정밀도가 중요한 분야에 종사하는 경우, 더 높은 정확도를 제공할 수 있는 능력은 비즈니스에 중요한 차별화 요소가 될 수 있습니다.
이유 2: 신뢰성
측량 후 데이터에 오류가 발생하여 다시 측량해야 하는 상황은 가장 피하고 싶은 일입니다. 이는 저급 위치 측위 센서에서 항상 발생할 수 있는 위험입니다. 나무 아래나 터널을 지날 때와 같이 일시적인 커버리지 감소, 보정 문제 등으로 인해 하루 종일 작업한 내용이 모두 취소될 수 있습니다.
OXTS GNSS/INS 기술은 몇 가지 측면에서 신뢰성을 제공합니다. 첫째, 위치 정확도를 최대한 오랫동안 보호하고 터널을 통과할 때와 같이 커버리지가 완전히 사라진 후에도 RTK 잠금(가장 정확한 실시간 신호)을 더 빨리 복원할 수 있도록 디바이스의 데이터 처리 알고리즘을 개선했습니다.
자세히 알아보기: GX/IX™ 타이트 커플링 처리
둘째, GNSS/INS에 통합된 추가 센서를 사용하여 까다로운 환경에서도 정확도를 유지할 수 있는 새로운 기술을 개발해 왔습니다. 최신 제품, WayFinder는 탁 트인 하늘에서 나무 사이로, 지하 주차장으로, 다시 지하 주차장으로 이동하면서 정확한 데이터를 원활하게 제공할 수 있습니다.
마지막으로, OXTS 디바이스는 초기화, 구성, 작동이 가능한 한 간단하도록 설계되었습니다. 초보 엔지니어도 시스템을 설정하고, 올바르게 작동하는지 확인하고, 데이터 수집을 쉽게 시작할 수 있어 구성 오류로 인해 하루 일과를 망칠 위험을 줄일 수 있습니다.
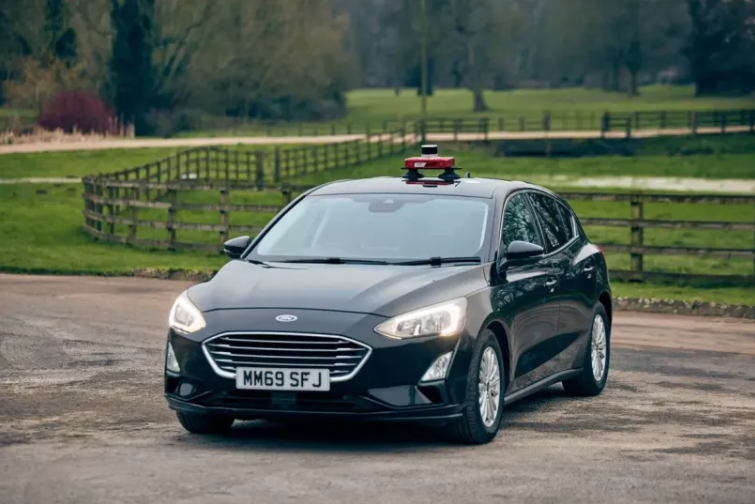
이유 3: 통합 가능성
오늘날 거의 모든 모바일 매핑 활동은 어떤 방식으로든 센서를 사용하여 수행되며, 심지어 사진 측량도 디지털 카메라를 사용하여 수행됩니다. 따라서 작업의 대부분은 이러한 센서를 로컬라이제이션 데이터와 통합하여 데이터를 지리적으로 참조하는 데 있습니다.
직접 지오레퍼런싱 방법(측량 데이터와 함께 현지화 데이터를 실시간으로 수집하는 경우)의 핵심은 시계 동기화입니다. 센서와 현지화 페이로드의 시계를 동기화할 수 있다면 측량 데이터를 지리공간 데이터와 일치시켜 지리 참조 측량을 생성할 수 있습니다.
모바일 매핑용 OXTS INS는 다른 센서와 여러 가지 통합이 가능하여 사용자가 장치를 동기화하고 데이터를 결합하는 과정을 더 간단하게 만들 수 있습니다. 특히 다음과 같은 대부분의 주요 차량용 라이다 제조업체와 통합이 가능합니다. Ouster (벨로다인), 헤사이및 RoboSense를 통해 OXTS 지오레퍼런서 소프트웨어. 모든 GNSS/INS의 PTP 동기화 기능과 결합하면 센서를 빠르고 쉽게 동기화하고 데이터를 통합할 수 있습니다.
통합과 관련하여 까다로운 환경에서 데이터 정확도를 보호하는 것에 대한 이야기로 돌아올 필요가 있습니다. 도시 공간이나 지하에서 작동하는 모바일 매퍼, 또는 GNSS가 교란되는 지역에서 작동하는 정찰 드론의 경우, 한 가지 옵션은 현지화 스택에 추가 센서를 통합하여 현지화 데이터의 견고성을 높이는 것으로, 센서 융합이라고 알려진 프로세스입니다. 자체 센서 퓨전 엔진을 구축하거나, 육상 측량의 경우 기성품 버전인 WayFinder를 활용할 수 있습니다. 모바일 매핑 페이로드에 연결하고 초기화하여 시작하기만 하면 됩니다.

모바일 매핑에 OXTS INS를 사용하는 것은 단순한 박스 체크 그 이상입니다.
바라건대 이 블로그에서는 고품질 로컬라이제이션 데이터가 설문조사 데이터의 품질과 가치에 어떤 실질적인 변화를 가져올 수 있는지 살펴봤습니다. 정확한 정확성, 견고한 견고성, 간편한 통합 옵션을 제공하는 로컬라이제이션 기술에 투자함으로써 고객에게 더 나은 서비스를 제공할 수 있습니다. 서비스 및 더 수익성 있게 운영하세요.
리소스
프로젝트에 적합한 모바일 매핑용 OXTS INS를 결정하는 데 도움이 되는 다양한 리소스가 있습니다.
UAV 매핑 및 도로 기반 모바일 매핑 솔루션 브리프에서는 항공 및 지상 기반 사용 사례에 사용할 수 있는 다양한 현지화 방법과 이를 매핑 애플리케이션에 적용할 수 있는 방법에 대해 자세히 설명합니다.
또는 모바일 매핑용 OXTS INS 디바이스의 사양에 대한 자세한 내용은 아래 관련 데이터시트 중 하나를 참조하세요.
도로 기반 모바일 매핑 - RT3000 v4
UAV 기반 모바일 매핑 - AV200/xNAV650, xRED OEM 보드 세트
도시 협곡과 같은 다양한 환경에서 모바일 매핑을 위해 OXTS INS를 사용하거나 GNSS가 완전히 없는 환경에 관심이 있다면 WayFinder 내비게이션 시스템을 살펴보세요.
WayFinder 데이터시트 다운로드
WayFinder는 어떤 환경에서든 GNSS를 사용하지 않는 현지화 프로젝트를 정확하고 안정적이며 예산에 맞게 수행할 수 있도록 도와드립니다. 여기에서 기술 사양과 더 많은 주요 정보를 확인하세요.


