 English
 Chinese
 German
 Spanish
 Japanese

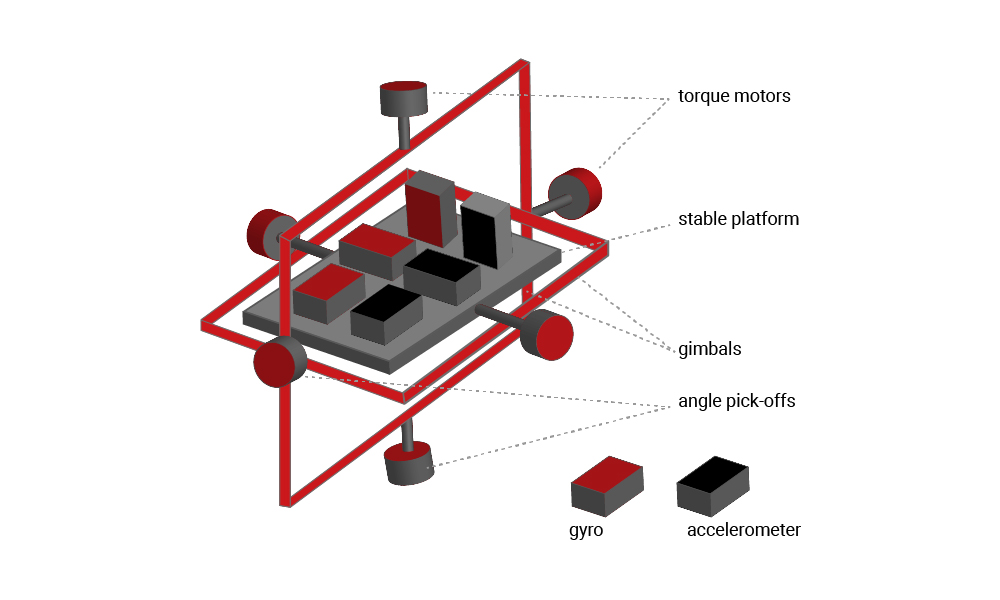
안정화된 플랫폼
안정화 플랫폼은 실제 회전하는 기계식 자이로스코프를 사용하여 INS에 독립적으로 회전하는 플랫폼을 안정화합니다. 따라서 관성 내비게이션 시스템이 회전해도 그 안에 있는 안정화된 플랫폼은 회전하지 않습니다. 이러한 방식으로 시스템은 방향을 학습하고 가속도계의 측정값을 활용할 수 있습니다. 이러한 유형의 시스템의 단점은 짐벌 잠금입니다( 자이로 를 참조하세요), 높은 비용과 복잡성.
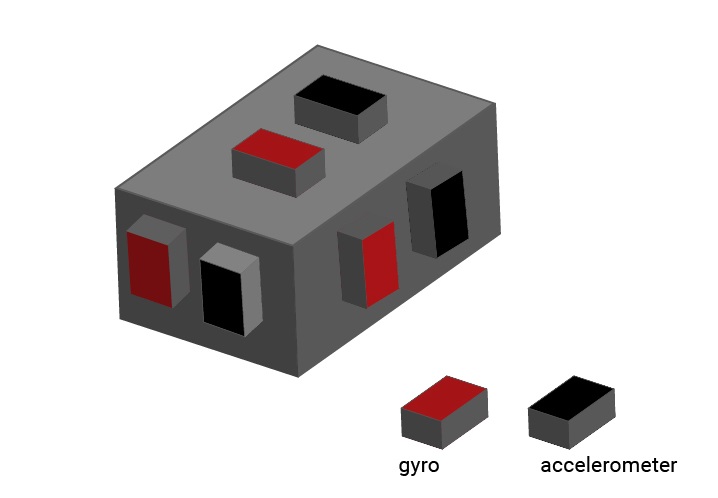
스트랩 다운 내비게이터
이와 달리 스트랩 다운 내비게이션의 센서는 INS와 독립적으로 움직이지 않습니다. 즉, 스트랩다운 내비게이션의 센서는 끈으로 묶여 있습니다. 이는 안정화된 플랫폼과 관련된 많은 문제를 극복하고 관성 내비게이션 시스템을 더 많은 사람들이 사용할 수 있게 된 주된 이유입니다. 안정화된 플랫폼 내부의 회전하는 기계식 자이로와 달리 스트랩다운 내비게이션에 사용되는 자이로는 일반적으로 움직이는 부품이 없는 MEMS(미세전자기계시스템)입니다. 사실 자이로스라는 명칭보다는 각속도 센서라고 생각하는 것이 더 정확하지만, 일반적으로 그렇게 불립니다.
그렇다면 INS는 어떻게 작동할까요?
3D 공간에서 탐색하는 데 필요한 측정값을 캡처하기 위해 관성 센서의 축은 상호 수직으로 배치됩니다. 즉, 각 축은 아래 이미지와 같이 다른 두 축과 90°에 위치합니다.
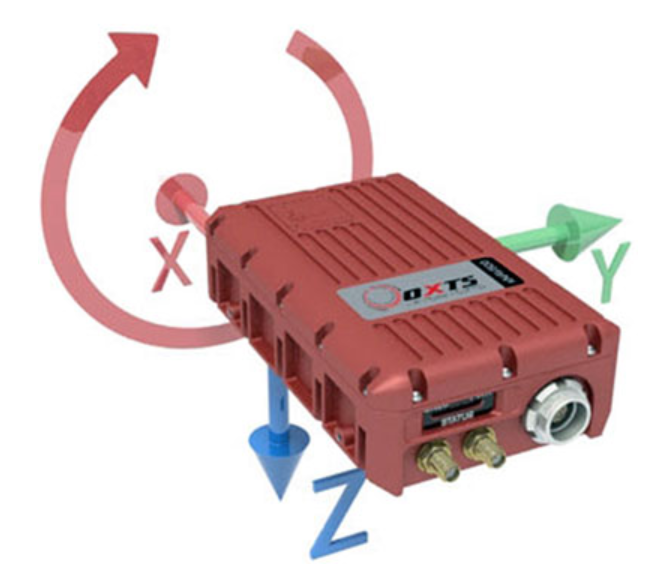
IMU 프레임
이 이미지는 관성 내비게이션 시스템이 움직임과 방향을 측정하는 데 사용하는 세 개의 축(xx축)을 보여줍니다. INS 내 축의 위치는 고정되어 있으므로 축이 함께 회전합니다. 각 축은 양방향으로 측정되며 이미지의 화살표는 어느 방향이 양으로 판독되는지를 나타냅니다. 예를 들어
- INS가 녹색 화살표 방향으로 가속하면 Y축에 양의 가속도가 표시됩니다.
- INS가 반대 방향으로 가속하면 Y축을 따라 음의 가속도를 볼 수 있습니다.
각 축에 대한 각속도도 측정됩니다.
- INS가 빨간색 원 화살표로 표시된 대로 회전하면 X축 자이로에 양수 수치가 표시됩니다.
- INS가 반대 방향으로 회전하면 X축 자이로에 음수 값이 표시됩니다.
내비게이션 컴퓨터는 X축, Y축, Z축을 따라(그리고 그 주변에서) 측정함으로써 차량이 어떻게 움직이고 회전하는지 이해할 수 있습니다. IMU 프레임 이미지에서 제품 중 하나에 측정된 x축이 어떻게 배치되어 있는지 명확하게 확인할 수 있습니다. 또한 원형 화살표가 표시되어 있어 X축 자이로가 각속도를 측정하는 방법을 확인할 수 있습니다.
각 화살표는 한 방향을 가리키지만 자이로 및 가속도계는 여전히 각 축을 따라 또는 양방향으로 측정한다는 점을 지적할 필요가 있습니다. 화살표는 단순히 센서가 긍정적인 움직임으로 보는 방향을 나타냅니다. 따라서 제품이 아래쪽(파란색 화살표 방향)으로 가속하면 Z축 가속도계는 양수 값을 표시하고, 제품이 위쪽으로 가속하면 Z축 가속도계는 음수 값을 표시합니다. 여기서 중요한 고려 사항은 참조 프레임.

